
NOTE / 2019/4/30
[LIDAR SLAM] k-means 简单实现
K-means是一种聚类算法。 本文对K-means算法进行了简单实现 。
K-Means算法效果
https://www.zhihu.com/video/1106986187683876864
问题描述(WIKI上有详细介绍)
给定一组数据点 ,每个点的维度都是 。K-means的目的是将这 个点分成 类: 。要求点到各自类中心的距离和最小,即:
K-Means算法
K-Means算法的步骤如下
输入: 一组数据点: ,类别数: 输出:每个点对应的类别 step 1. 随机选择 个点作为初始中心点(mean) 迭代如下步骤,直到收敛 step 2. 根据中心点,计算每个点的分类(根据欧氏距离) step 3. 对每个类计算一个新的中心点(mean) step 4. 判断是否收敛:每个点的分类不再变化 or 总的cost不变了 or mean不再变化 迭代结束
实际上,K-means并不一定能够得到全局最优解。
实现
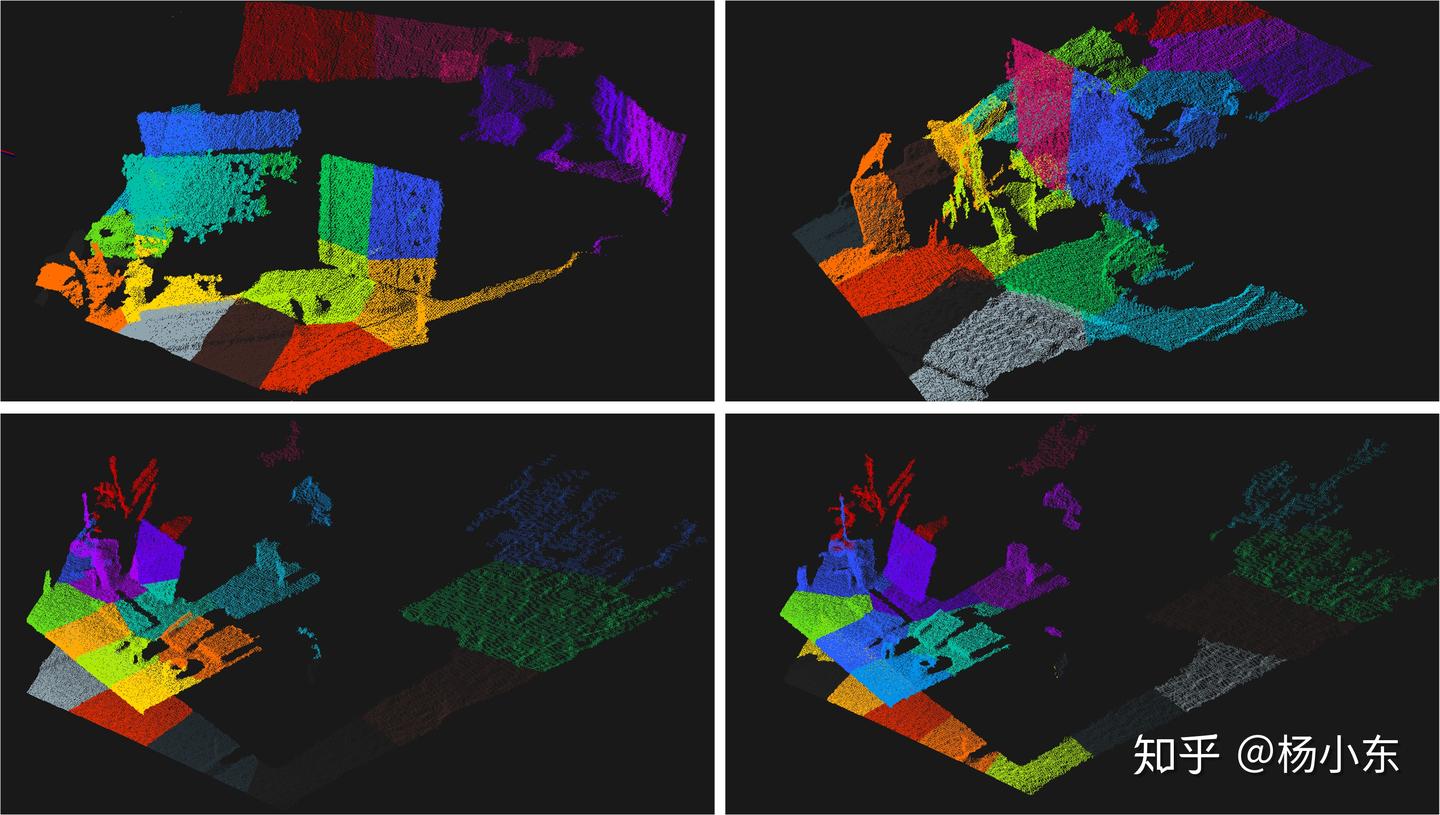
K-means算法实现起来也比较简单,下面给出全部源码。从TUM RGB-D数据集中选择一张图片,用其中的Depth图构造出3D点云,对点云进行K-means分割,效果如图。
void Kmeans::clustering ( const std::vector< Eigen::Vector3d >& point_cloud, int k, int max_iters, double epsilon, std::vector< int >& classes )
{
    if ( point_cloud.size() < k ) {
        return;
    }
    //classes.reserve ( point_cloud.size() );
    //classes.shrink_to_fit();
    classes = std::vector<int> ( point_cloud.size(), 0 );

    // step 1. rand select k points. TODO
    std::vector<Eigen::Vector3d> means; // means for k
    means.reserve ( k );

    cv::RNG rng ( cv::getTickCount() );
    std::set<int> selected_ids;
    while ( selected_ids.size() < k ) {
        int id = rng.uniform ( 0, point_cloud.size() );
        if ( ! selected_ids.count ( id ) ) {
            selected_ids.insert ( id );
        }
    } // select ids.
    std::set<int>::const_iterator iter;
    for ( iter = selected_ids.begin(); iter != selected_ids.end(); ++iter ) {
        means.push_back ( point_cloud.at ( *iter ) );
    }

    // start loop
    for ( size_t nit = 0; nit < max_iters; ++nit ) {
        // step 2. assign points to classes.
        // for each point
        for ( size_t i = 0; i < point_cloud.size(); i ++ ) {
            // pt.
            const Eigen::Vector3d& pt = point_cloud.at ( i );

            // init params
            int min_class_id = -1;
            double min_dist = std::numeric_limits<double>::max();

            for ( size_t j = 0; j < k ; j ++ ) {
                const Eigen::Vector3d& mean = means.at ( j );
				double dist = ( pt-mean ).norm(); // Euclidean distance
                if ( dist < min_dist ) {
                    min_dist = dist;
                    min_class_id = j;
                }
            }

            classes.at ( i ) = min_class_id; // assign id.
        }// for each point assign to the nearest class.

        // step 3. compute new center for each class.
        std::vector<Eigen::Vector3d> new_means ( k, Eigen::Vector3d ( 0.0,0.0,0.0 ) ); // sum of each
        std::vector<int> npts_class ( k, 0 ); // number of points of each class
        for ( size_t i = 0; i < point_cloud.size(); i ++ ) {
            // pt
            const Eigen::Vector3d& pt = point_cloud.at ( i );
            const int& class_id = classes.at ( i );

            // sum
            new_means.at ( class_id ) += pt;
            npts_class.at ( class_id ) ++;
        }

        for ( size_t i = 0; i < k; i ++ ) {
            new_means.at ( i ) /= ( double ) ( npts_class.at ( i ) );
        }

        // Step 4. check if it has converged
        double delta_mean = 0.0;
        for ( size_t i = 0; i < k; i ++ ) {
            delta_mean += ( new_means.at ( i ) - means.at ( i ) ).norm();
        }

        if ( delta_mean < epsilon ) {
            break;
        }

        // copy means.
        means = new_means;
    } // for max_iters.

} //  clustering
全部工程代码请见(包括测试代码)
ydsf16/lidar_slam
参考资料
[1] k-means wiki