
NOTE / 2019/4/27
[LIDAR-SLAM] Iterative Closest Point (ICP)简单实现
迭代最近点算法(ICP)算法是Lidar SLAM中常用的点云配准方法,可以求解两组点云之间的相对位姿。 本文对最基本的ICP算法进行了介绍和简单实现,并集成为一个简化版的Odometry。
1 原理
1.1 问题:给定两组点云
求解两组点云之间的先对位姿 。问题的特殊性在于:1)两组点云之间的匹配关系是未知的;2)两组点云中点的数量不相同。
下面,首先给出已知匹配,且点个数相同的求解方方法。之后再给出未知匹配,且点数量不同的情况的求解方法:ICP。
1.2 已知匹配的解法
此时,两组点云是已经匹配好的(通过下标一一对应),且数量相等( )。可通过最小化下式求解
这个式子可以获得一个解析解,具体步骤如下。
step 1. 去掉两组点云的质心
两组点云的质心分别为 。
两组点云去掉质心后的坐标为
step 2. 计算
step 3. 计算旋转矩阵R
对 进行SVD分解,有 。当 满秩的时候,有唯一解
step 4. 计算平移t
平移为
1.3 ICP求解方法
实际情况下,点云之间的匹配关系是不知道,且点的数量不相等的。为此,ICP算法采用迭代求解的方法。具体的迭代如下步骤。
step 1. 从两组点云中选择匹配的点对,形成匹配两组点云; step 2. 利用1.2节中的方法求解 ; step 3. 如果相对于上一次迭代误差 的减少量 || 超过最大迭代次数 || 结束迭代。否则以本次迭代为初值继续迭代。
第2、3步都比较简单,关键的是第一步,如何构建匹配点。最基本的做法是对于 中的一个点 选择 中与其欧式距离最近的点最为匹配点(可以用KD-Tree加速)。如此,对于 中的每一个点,都可以在 中找到一个对应点。这样就形成了两组已知匹配的点云,并且点数相等。
还有一个问题,有一些匹配时错误的,这些错误的匹配的表现是匹配点之间的距离过大。一般会用一个N倍平均距离的阈值 去掉那些错误匹配。这里的平均阈值可以使用上一次迭代的值。
2 实现
全部实现,请见
ydsf16/lidar_slam
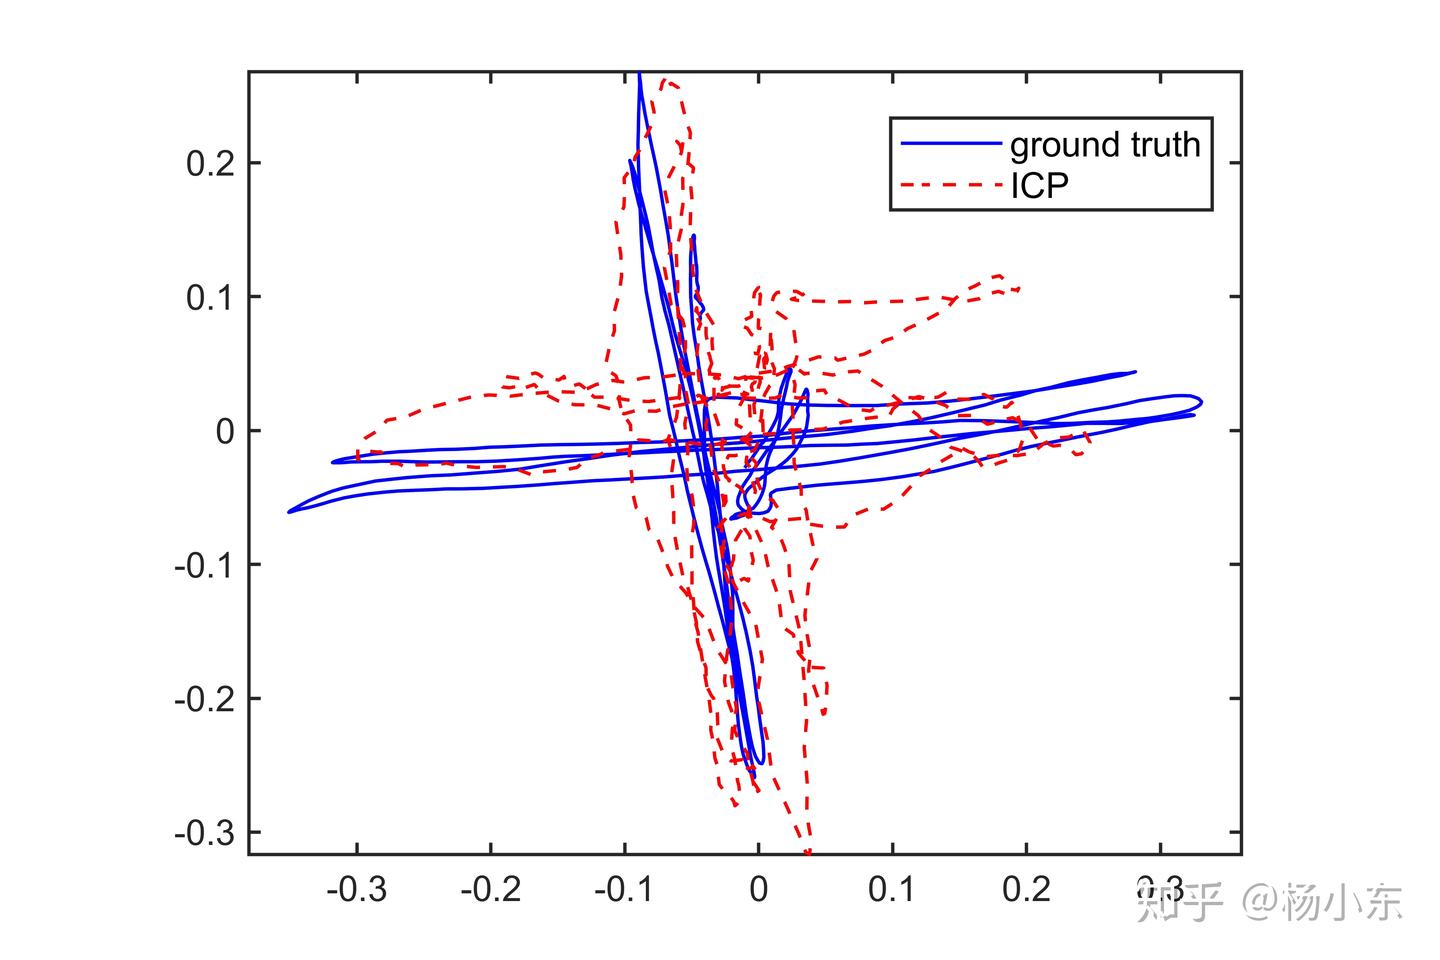
我们利用TUM提供的RGB-D数据进行测试,只使用了其中的Depth数据生成点云。通过ICP计算相邻两帧之间的位姿变换,串接形成一个Odometry。利用rgbd_dataset_freiburg1_xyz这组数据形成的轨迹如下。
3 其他变种
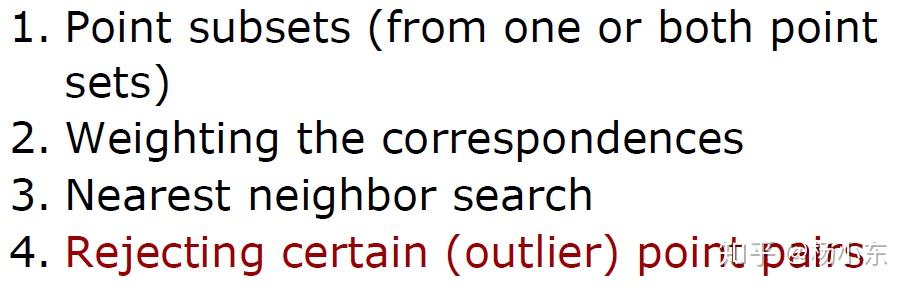
ICP算法在199x年就被提出来了,后面又出了很多的变种。主要的不同在于以下几点。
参考资料
[1] PCL 库实现
[2] http://ais.informatik.uni-freiburg.de/teaching/ss11/robotics/slides/17-icp.pdf
[3]Besl P J , Mckay N D . A Method for Registration of 3-D Shapes[J]. Proceedings of SPIE - The International Society for Optical Engineering, 1992, 14(3):239-256.