NOTE / 2019/3/10

[PnP] PnP问题之DLT解法

SLAM技术笔记SLAMVIO传感器融合

Perspective-n-Point (PnP) 问题:如下图, 1)给定 个3D参考点 到摄像机图像上2D投影点 的匹配点对; 2)已知 3D点在世界坐标系下的坐标,2D点在图像坐标系下的坐标; 3)已知摄像机的内参数 。 目的 :求世界坐标系与摄像机坐标系之间的位姿变换 用途:相机位姿跟踪,物体位姿跟踪,AR/VR,机器人操作,SLAM中位姿初值求解…… 常用解法 :DLT,P3P,EPnP,UPnP。
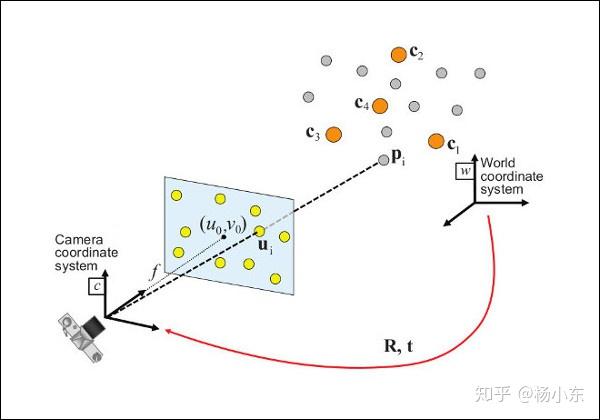
文章配图PnP问题示意图(OpenCV :https://docs.opencv.org/master/d9/d0c/group__calib3d.html#ga549c2075fac14829ff4a58bc931c033d)

1. DLT,直接线性变换

注意 :原版的DLT中无须已知摄像机内参(请参考 MVG ) 鉴于在大部分情况下,我们是已知摄像机内参的,因此这里的推导考虑了摄像机内参数。

1.1 理论推导

3D参考点在世界坐标系下的齐次坐标记为

c=[xyz1]\mathbf c =\begin{bmatrix} x \\ y \\ z \\1 \end{bmatrix} \\

2D投影点在图像坐标系下的齐次坐标记为

u=[uv1]\mathbf u = \begin{bmatrix} u \\ v \\1 \end{bmatrix} \\

相机的内参数为

K=[fxcxfycy1]\mathbf K = \begin{bmatrix} f_x & & c_x\\ & f_y & c_y\\ & & 1 \end{bmatrix}\\

那么3D点到2D点投影可表示为

λ[uv1]=[fxcxfycy1][R∣t][xyz1] (1)\lambda \begin{bmatrix}u \\ v \\ 1 \end{bmatrix} = \begin{bmatrix} f_x & & c_x\\ & f_y & c_y\\ & & 1 \end{bmatrix} \begin{bmatrix} \mathbf R | \mathbf t \end{bmatrix} \begin{bmatrix}x \\ y \\ z \\ 1 \end{bmatrix}\ (1) \\

虽然

[R∣t]\begin{bmatrix} \mathbf R | \mathbf t \end{bmatrix}

有6个自由度, R\mathbf R 虽然有9个参数,但是只有3个自由度,因为旋转矩阵具有正交约束。在DLT算法中,首先忽略掉 R\mathbf R 的正交约束,按照[R∣t]\begin{bmatrix} \mathbf R | \mathbf t \end{bmatrix} 有12个未知参数 x=[a1,⋯ ,a12]T\mathbf x=[a_1, \cdots,a_{12}]^{T} 计算,(1)式可变为

λ = [uv1]=[fxcxfycy1][a1a2a3a4a5a6a7a8a9a10a11a12][xyz1] (2)\lambda {\text{ = }}\left[ {\begin{array}{c} u \\ v \\ 1 \end{array}} \right] = \left[ {\begin{array}{c} {{f_x}}&{}&{{c_x}} \\ {}&{{f_y}}&{{c_y}} \\ {}&{}&1 \end{array}} \right]\left[ {\begin{array}{c} {{a_1}}&{{a_2}}&{{a_3}}&{{a_4}} \\ {{a_5}}&{{a_6}}&{{a_7}}&{{a_8}} \\ {{a_9}}&{{a_{10}}}&{{a_{11}}}&{{a_{12}}} \end{array}} \right]\left[ {\begin{array}{c} x \\ y \\ z \\ 1 \end{array}} \right] \ (2) \\

将(2)式展开

{λu=xfxa1+xcxa9+yfxa2+ycxa10+zfxa3+zcxa11+fxa4+cxa12λv=xfya5+xcya9+yfya6+ycya10+zfya7+zcya11+fya8+cya12λ=xa9+ya10+za11+a12 (3)\left\{ {\begin{array}{l} {\lambda u = x{f_x}{a_1} + x{c_x}{a_9} + y{f_x}{a_2} + y{c_x}{a_{10}} + z{f_x}{a_3} + z{c_x}{a_{11}} + {f_x}{a_4} + {c_x}{a_{12}}} \\ {\lambda v = x{f_y}{a_5} + x{c_y}{a_9} + y{f_y}{a_6} + y{c_y}{a_{10}} + z{f_y}{a_7} + z{c_y}{a_{11}} + {f_y}{a_8} + {c_y}{a_{12}}} \\ {\lambda = x{a_9} + y{a_{10}} + z{a_{11}} + {a_{12}}} \end{array}} \right. \ (3) \\

消掉 λ\lambda 可得

{xfxa1+xcxa9+yfxa2+ycxa10+zfxa3+zcxa11+fxa4+cxa12−uxa9−uya10−uza11−ua12=0xfya5+xcya9+yfya6+ycya10+zfya7+zcya11+fya8+cya12−vxa9−vya10−vza11−va12=0 (4)\left\{ {\begin{array}{l} {x{f_x}{a_1} + x{c_x}{a_9} + y{f_x}{a_2} + y{c_x}{a_{10}} + z{f_x}{a_3} + z{c_x}{a_{11}} + {f_x}{a_4} + {c_x}{a_{12}} - ux{a_9} - uy{a_{10}} - uz{a_{11}} - u{a_{12}} = 0} \\ {x{f_y}{a_5} + x{c_y}{a_9} + y{f_y}{a_6} + y{c_y}{a_{10}} + z{f_y}{a_7} + z{c_y}{a_{11}} + {f_y}{a_8} + {c_y}{a_{12}} - vx{a_9} - vy{a_{10}} - vz{a_{11}} - v{a_{12}} = 0} \end{array}} \right. \ (4) \\

写成矩阵形式

[xfxyfxzfxfx0000xcx−uxycx−uyzcx−uzcx−u0000xfyyfyzfyfyxcy−vxycy−vyzcy−vzcy−v][a1a2⋮a12]=0 (5)\left[ {\begin{array}{c} {x{f_x}}&{y{f_x}}&{z{f_x}}&{{f_x}}&0&0&0&0&{x{c_x} - ux}&{y{c_x} - uy}&{z{c_x} - uz}&{{c_x} - u} \\ 0&0&0&0&{x{f_y}}&{y{f_y}}&{z{f_y}}&{{f_y}}&{x{c_y} - vx}&{y{c_y} - vy}&{z{c_y} - vz}&{{c_y} - v} \end{array}} \right]\left[ {\begin{array}{c} {{a_1}} \\ {{a_2}} \\ \vdots \\ {{a_{12}}} \end{array}} \right] =\mathbf 0 \ (5) \\

有上述推导可知,1对3D-2D点对提供两个方程,即(5)式。当点对数 n≥6n\geq6 时,产生一个方程

Ax=0 (6){\mathbf{{\rm A}x = 0}} \ (6) \\

其中, A\mathbf A 的大小为 2n×122n\times 12 。这个方程无法求出精确解,但是可以获得一个 ∣x∣=1|\mathbf x| =1 约束下的最小二乘解 argmin∣∣Ax∣∣2\text{argmin} || \mathbf A \mathbf x||^2 (这部分可以参考:Ax=0求解以及MVG 教程)。具体的,对 A\mathbf A 进行SVD分解,可得

[U Σ V]=SVD(A) (7)[\mathbf U \ \mathbf \Sigma \ \mathbf V]= \text{SVD}(\mathbf A)\ (7) \\

V\mathbf V 矩阵的最后一列 xˉ\mathbf {\bar x} ,便为式(6)的解。注意,求解的结果是没有尺度的,也就是说实际的解为

x=βxˉ (8)\mathbf x=\beta \mathbf {\bar x} \ (8)\\

其中, β\beta 为比例系数, xˉ=[aˉ1,⋯ ,aˉ12]T\mathbf {\bar x}=[\bar a_1, \cdots,\bar a_{12}]^{T} 。 旋转部分为

Rˉ = [aˉ1aˉ2aˉ3aˉ4aˉ5aˉ6aˉ7aˉ8aˉ9]{\mathbf{\bar R}}{\text{ = }}\left[ {\begin{array}{c} {{{\bar a}_1}}&{{{\bar a}_2}}&{{{\bar a}_3}} \\ {{{\bar a}_4}}&{{{\bar a}_5}}&{{{\bar a}_6}} \\ {{{\bar a}_7}}&{{{\bar a}_8}}&{{{\bar a}_9}} \end{array}} \right]\\

为带有尺度的正交矩阵,为求最优的旋转矩阵,将其进行SVD分解

[U Σ V]=SVD(Rˉ)[\mathbf U \ \mathbf \Sigma \ \mathbf V] = \text{SVD}(\mathbf {\bar R}) \\

最优的旋转矩阵即为

R=±UVT\mathbf R=\pm\mathbf U \mathbf V^T \\

理论上, Σ\mathbf \Sigma 的对角线应该非常相近,取均值,求解得到比例系数为

β=±1/(tr(Σ)/3)\beta = \pm1/ (\text{tr}(\mathbf \Sigma) /3) \\

在加上一个限制条件,3D点应该在摄像机的前方

λ>0:β(xaˉ9+yaˉ10+zaˉ11+aˉ12)>0{\lambda >0 : \beta ( x{\bar a_9} + y{\bar a_{10}} + z{\bar a_{11}} + {\bar a_{12}}} ) > 0 \\

可确定 β\beta 和 R\mathbf R 的±符号。接着,可以求得平移向量

t=β[aˉ4,aˉ8,aˉ12]T (10)\mathbf t = \beta [ \bar a_4, \bar a_8, \bar a_{12} ]^T \ (10)\\

1.2 工程实现&实验

1.2.1 实现

实现基于Eigen库完成,全部工程代码请见

https://github.com/ydsf16/PnP_Solver

1.2.2 实验

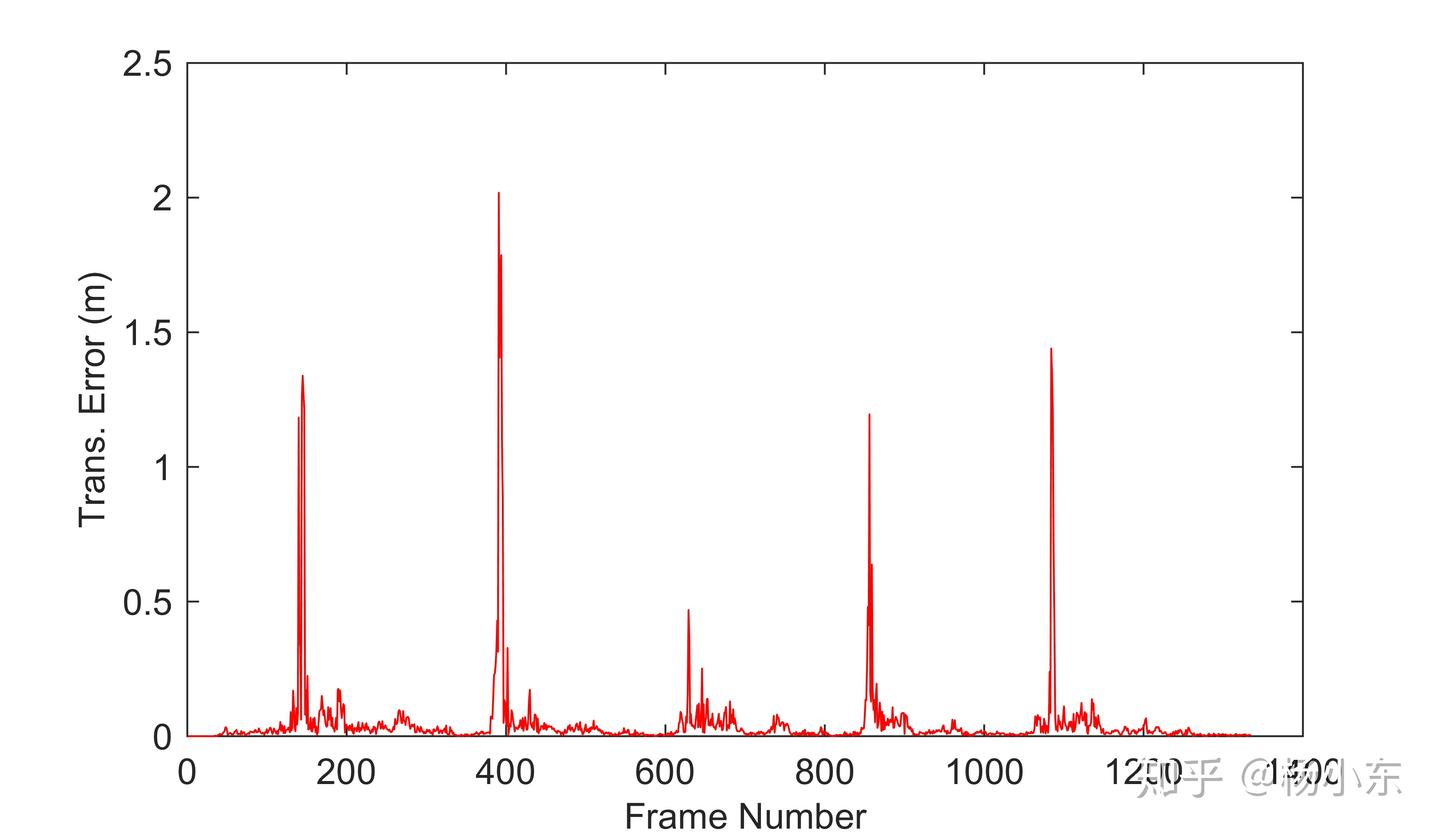
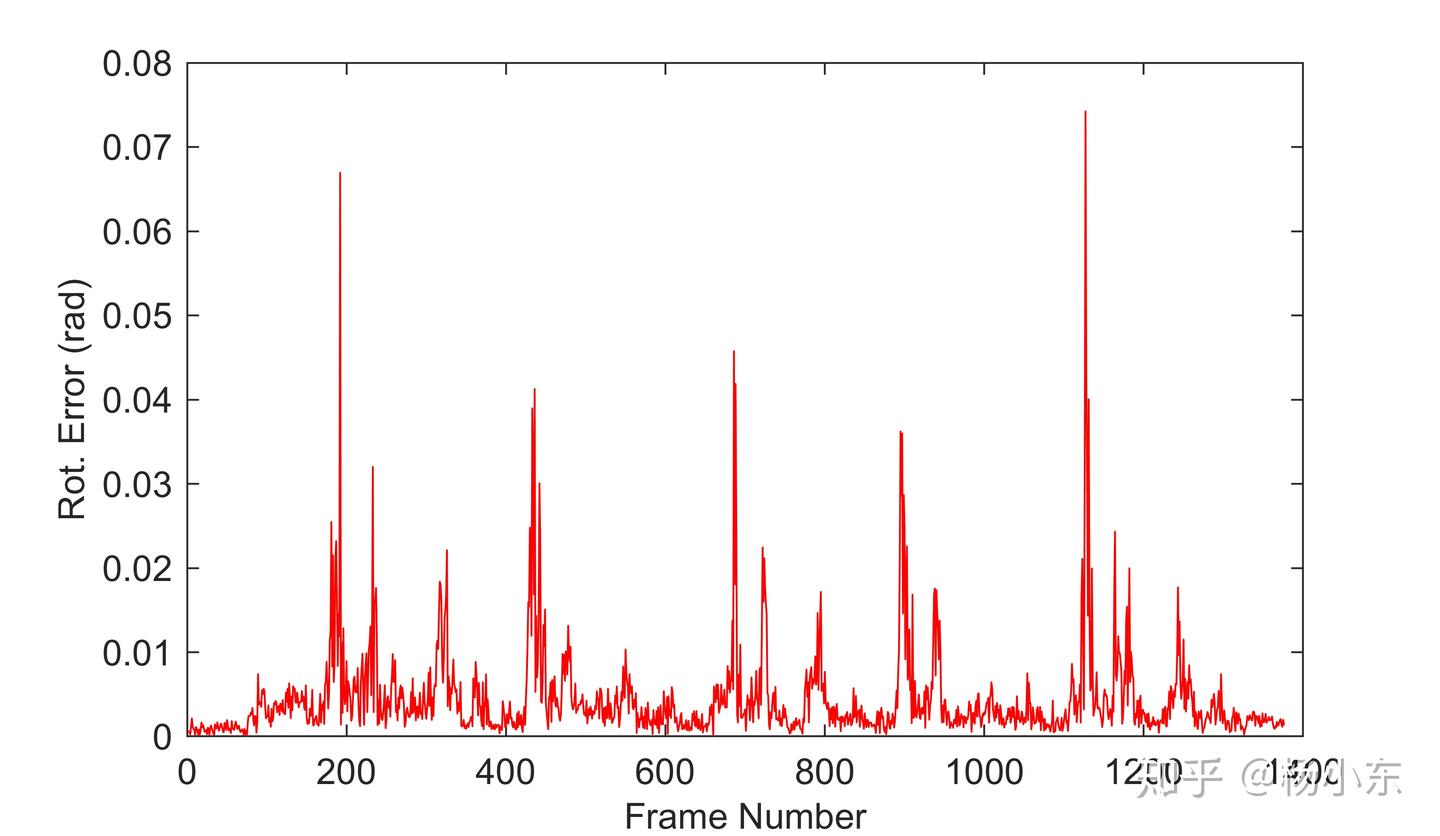
实验很暴力,直接把 DLT 方法塞进了ORB-SLAM2的前端,与Motion Only BA(MOB)的结果进行对比,结果如下图。MOB的轨迹明显更加平滑。在转角位置,由于跟踪到的点对较少,而且这些3D点较为集中,DLT出现了很明显的误差。另外,DLT也没有考虑外点、野值的问题,而MOB使用了Huber函数,因此MOB的解更稳定。(野值问题,之后可使用RANSAC解决)运行时间:200~300个点对的运行时间约为 0.07 ms。(Intel i7-8700, Ubuntu 16.04)。
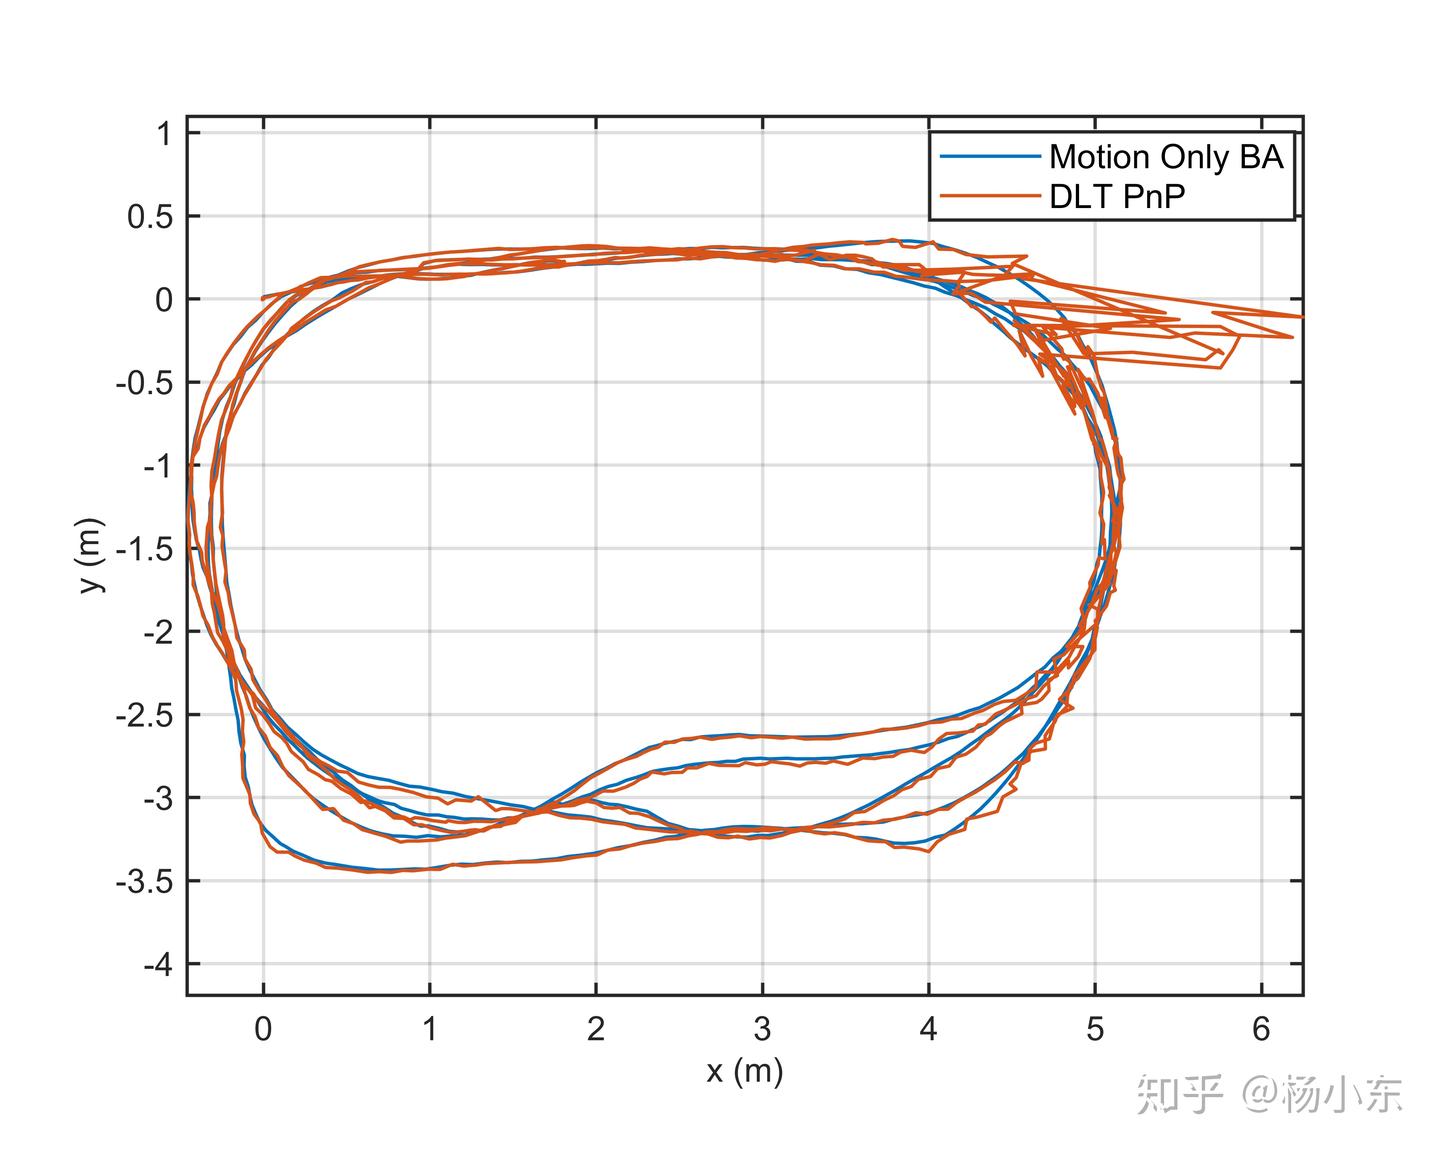
文章配图轨迹对比

文章配图平移误差

文章配图旋转误差

参考资料

[1] 视觉SLAM十四讲

[2] Hartley R, Zisserman A. Multiple View Geometry in Computer Vision[M]. 2003.

[3] SVD分解

----- 未完待续, P3P, EPnP----

----更多SLAM文章----

杨小东:[ORB-SLAM2]卡方分布(Chi-squared)外点(outlier)剔除

杨小东:[ORB-SLAM2] ORB特征提取策略对ORB-SLAM2性能的影响

杨小东:[PR-3]ArUco EKF SLAM 扩展卡尔曼SLAM

杨小东:[PR-2] PF 粒子滤波/蒙特卡罗定位

----相关代码----

ydsf16 - Overview