
NOTE / 2018/8/28
[PR-1] Grid Mapping 占用栅格地图构建实现
Probabilistic Robotics《概率机器人》(PR) 是一本非常经典的介绍移动机器人技术的书;但是这本书主要注重理论,而对于实现只给出了伪代码;在 PR 系列文章中,我根据自己的理解,对其中的一些方法进行了复现。
理论依据
占用栅格地图构建要解决的问题是:已知机器人位姿序列 和观测序列 ,求解环境地图 。表达成概率形式,就是求地图的后验概率。
这里我们要求解地图形式是栅格形式。
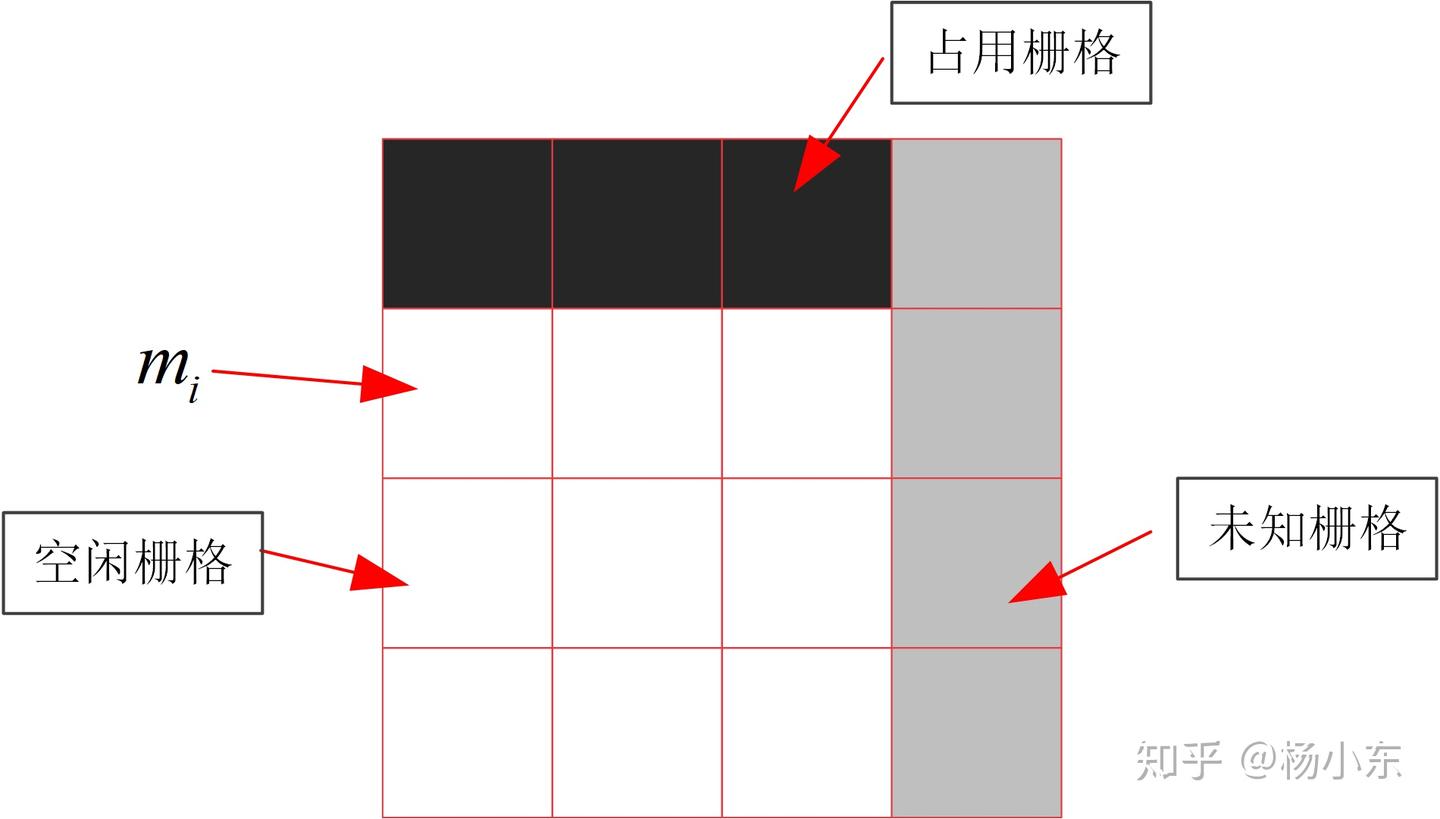 图1. 占用栅格地图
占用栅格地图将环境等分成小格子,那么总的地图 就是由这些小格子组成: 。式(1)就可以变换一下啦:
这就转换成了一个独立求解每个栅格的问题。每个小格子要么是占有栅格,即在这个地方有障碍物,要么就是空闲栅格表示这个地方没有障碍物,还有就是我们系统还没有探测到这个地方有没有障碍物,就是未知栅格。我们把一个格子被占有的概率记为——置信度 ,最终我们可以通过设置阈值来确定哪些格子是占有栅格(比如 ) ,哪些格子是空闲栅格(比如 ),哪些是未知栅格(比如 )。
现在问题的关键就在与求解栅格的置信度: 。下面我们就来推导一下:
看最后这个式子,很难求吧,第一项是一个观测模型,这个还好说,是已知的。第二项怎么求?分母上后一项怎么求?这都不好办把。我们换一种思路,这个栅格空闲的概率是什么?
我们用(3)式除以(4)式,可以消除其中的一些未知项目:
这个式子里面的东西都是可以求出来的啦。我们再定义一些中间变量:
(5)式就变成了:
每次只要更新对数形式的式子(6)即可,有了对数形式,置信度也好算:
一般情况下,初始时刻,栅格的占用情况是不知道的,那么就把置信度设为: ,那么 。式子里面要有一个未知变量 。这其实就是一个传感器模型,对于激光传感器,我们一般采用的传感器模型如图所示:
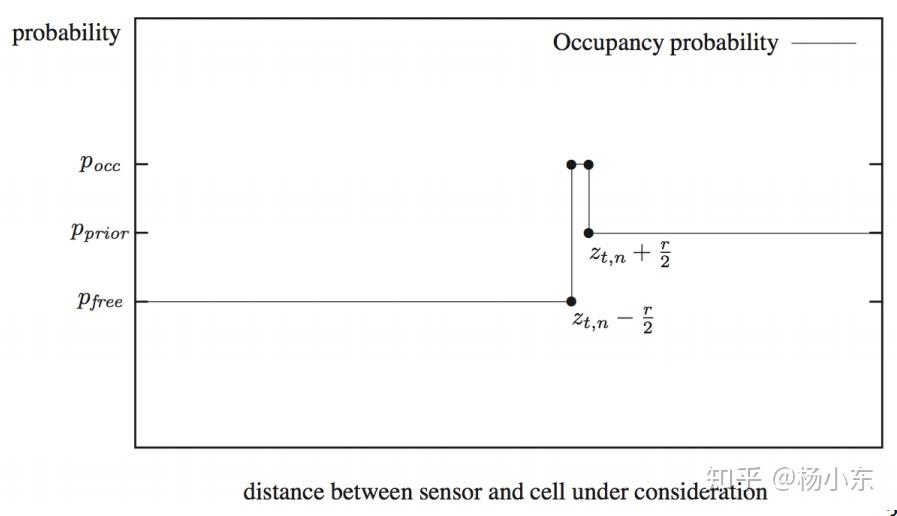 图2. 激光雷达反演测量模型(http://ais.informatik.uni-freiburg.de/teaching/ws13/mapping/pdf/slam10-gridmaps.pdf)
以上将所有计算问题推导完毕,具体的程序流程为:
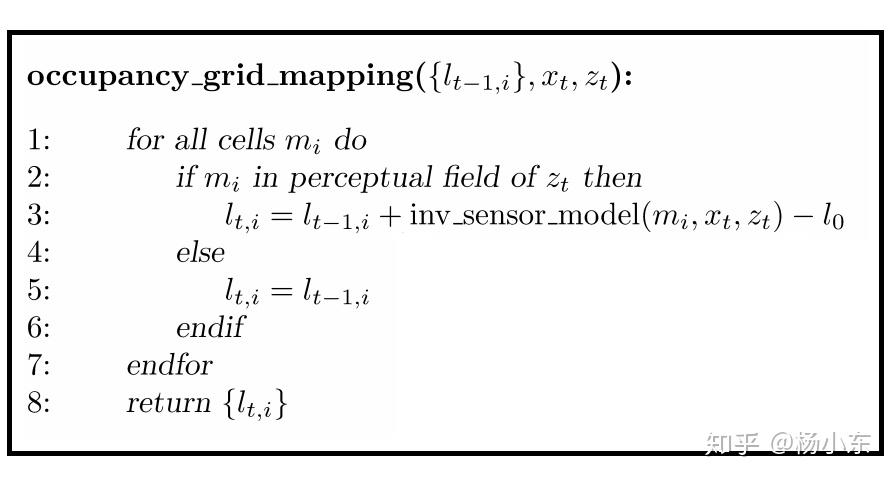 图3. 占用栅格地图构建算法 (http://ais.informatik.uni-freiburg.de/teaching/ws13/mapping/pdf/slam10-gridmaps.pdf)
算法实现
我们设计一个实验来实现这个算法,使用的机器人是我们自己研发的Falconbot,配备一台北洋UST-10LX激光雷达,每个轮子都配有编码器。
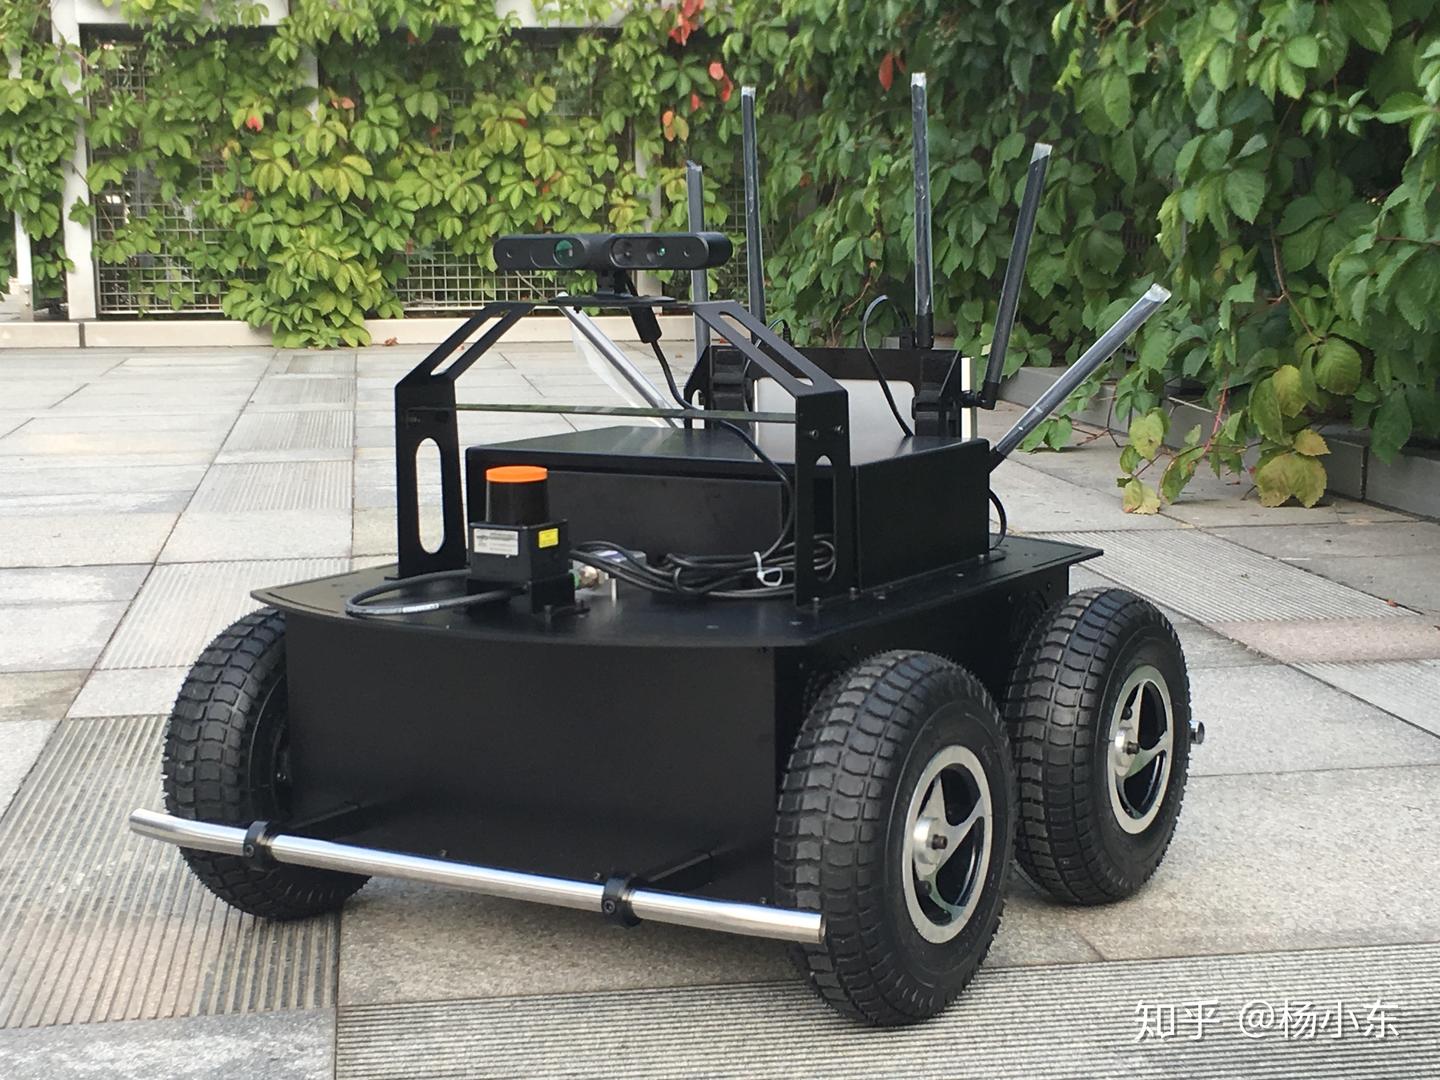 Falconbot
看一下建图的前提条件:观测和机器人位姿已知。观测好说,就是激光雷达的数据。那位姿呢?这里我们使用里程计估计的位姿(虽然不精确,但是起码可以用来做实验)。这里必须注意一下,里程计的估计的位姿是机器人的位姿,并不是激光雷达的位姿,要得到激光雷达的位姿还要做一下坐标变换。
我遥控机器人在实验室周围利用ROS采集了两组激光+编码器的数据,传到了百度网盘。
https://pan.baidu.com/s/1j_SSEtaq7D0XwaED0Jg4Ew 实现代码在这里
ydsf16/occ_grid_mapping
效果如下
Grid Mapping
https://www.zhihu.com/video/1018215036191440896
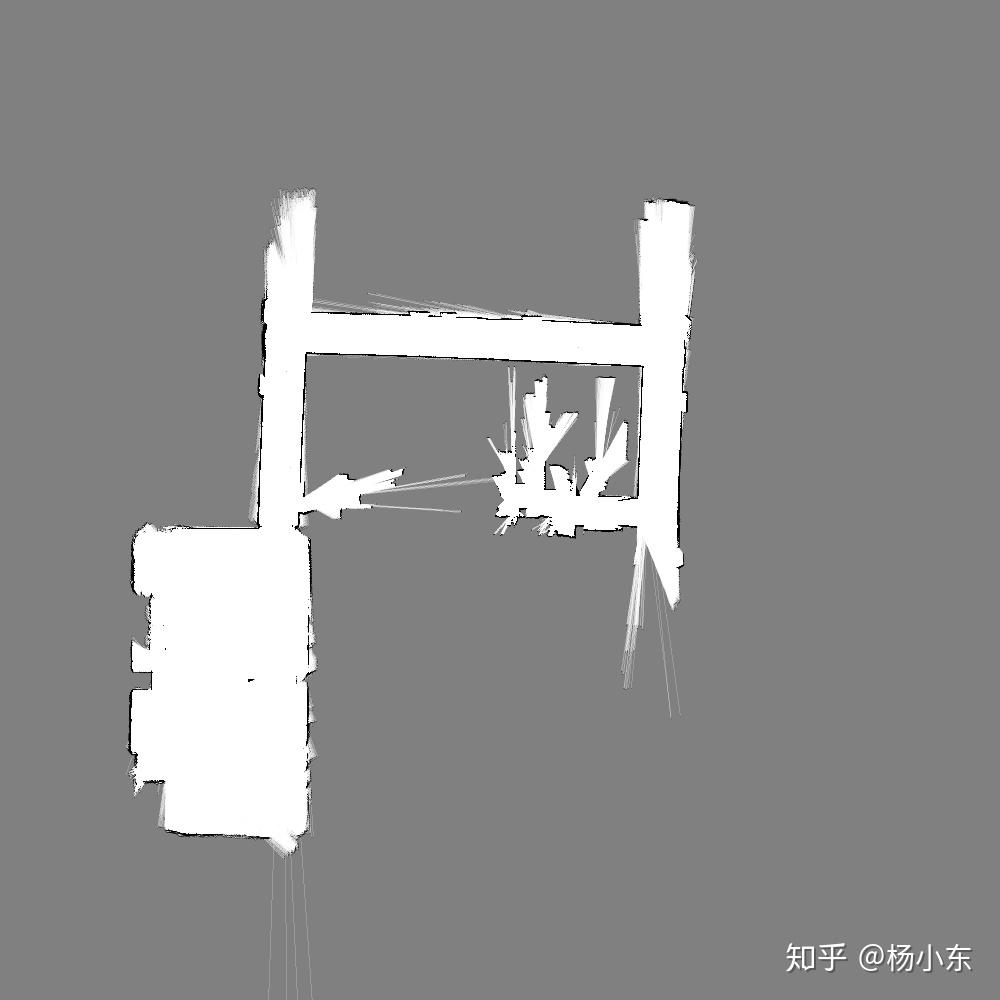
可以看到,建的图有一些的重叠,这是因为里程计定位的精度不高。
关键代码
假设我们得到一次2D激光的扫描数据和对应的机器人位姿,核心的实现代码如下:
void GridMapper::updateMap ( const sensor_msgs::LaserScanConstPtr& scan,  Pose2d& robot_pose )
{
    /* 获取激光的信息 */
    const double& ang_min = scan->angle_min;
    const double& ang_max = scan->angle_max;
    const double& ang_inc = scan->angle_increment;
    const double& range_max = scan->range_max;
    const double& range_min = scan->range_min;

    /* 设置遍历的步长,沿着一条激光线遍历 */
    const double& cell_size = map_->getCellSize();
    const double inc_step = 1.0 * cell_size;

    /* for every laser beam */
    for(size_t i = 0; i < scan->ranges.size(); i ++)
    {
        /* 获取当前beam的距离 */
        double R = scan->ranges.at(i);
        if(R > range_max || R < range_min)
            continue;

        /* 沿着激光射线以inc_step步进,更新地图*/
        double angle = ang_inc * i + ang_min;
        double cangle = cos(angle);
        double sangle = sin(angle);
        Eigen::Vector2d last_grid(Eigen::Infinity, Eigen::Infinity); //上一步更新的grid位置,防止重复更新
        for(double r = 0; r < R + cell_size; r += inc_step)
        {
            Eigen::Vector2d p_l(
                r * cangle,
                r * sangle
            ); //在激光雷达坐标系下的坐标

            /* 转换到世界坐标系下 */
            Pose2d laser_pose = robot_pose * T_r_l_;
            Eigen::Vector2d p_w = laser_pose * p_l;

            /* 更新这个grid */
            if(p_w == last_grid) //避免重复更新
                continue;

            updateGrid(p_w, laserInvModel(r, R, cell_size));

            last_grid = p_w;
        }//for each step
    }// for each beam
}

void GridMapper::updateGrid ( const Eigen::Vector2d& grid, const double& pmzx )
{
    double log_bel;
    if(  ! map_->getGridLogBel( grid(0), grid(1), log_bel )  ) //获取log的bel
        return;
    log_bel += log( pmzx / (1.0 - pmzx) ); //更新
    map_->setGridLogBel( grid(0), grid(1), log_bel  ); //设置回地图
}

double GridMapper::laserInvModel ( const double& r, const double& R, const double& cell_size )
{
    if(r < ( R - 0.5*cell_size) )
        return P_free_;

    if(r > ( R + 0.5*cell_size) )
        return P_prior_;

    return P_occ_;
}
参考资料
- 《概率机器人》第9章
- 弗莱堡课程Robot Mapping - WS 2013/14