IMU在定位、建图等系统中是非常核心的传感器。这篇文章总结了一下IMU使用的一些常用方法。 使用IMU时,核心问题是建立IMU测量值 与系统状态 之间的关系 。建立这种关系可以采用两种形式: 1)积分,2)微分 。 还有一个有趣的现象, 迭代形式的IMU预积分公式与直接积分公式,在重力为0的情况下,是相同的 。这样在写代码时我们可以只实现直接积分方法, 把重力设成0就变成了预积分 。
1. 积分形式的用法
这种方式通过积分IMU数据的形式,建立IMU与State的关系。
1.1 IMU ODE
p ˙ = v v ˙ = a R ˙ = R [ ω ] × b a ˙ = a w b ω ˙ = ω w (1) \begin{align} \dot{p} &= v \nonumber\\ \dot{v} &= a \nonumber\\ \dot{R} &= R[\omega]_\times \nonumber\\ \dot{b_{a}} &= a_w \nonumber\\ \dot{b_{\omega}} &= \omega_w \\ \end{align} \\ \tag{1} p ˙ v ˙ R ˙ b a ˙ b ω ˙ = v = a = R [ ω ] × = a w = ω w ( 1 ) 具体可参考:
Sola J. Quaternion kinematics for the error-state Kalman filter[J]. arXiv preprint arXiv:1711.02508, 2017.
1.2 在滤波算法中的用法
滤波算法中,如EKF,一般用IMU做状态预测。相关的系统如IMU&GPS惯导,MSCKF等。具体的就是对(1)式进行积分,将 k k k k + 1 k+1 k + 1
p k + 1 = p k + v k Δ t + 1 2 g Δ t 2 + ∬ [ R ( a m − b a − n a ) ] d t 2 v k + 1 = v k + g Δ t + ∫ [ R ( a m − b a − n a ) ] d t R k + 1 = R k Exp ( ∫ ( ω m − b ω − n ω ) d t ) (2) \begin{align} p_{k+1} &= p_k + v_k \Delta t + \frac{1}{2}g\Delta t^2 + \iint{[R(a_m - b_a - n_a)]} dt2 \nonumber\\ v_{k+1} &= v_k + g\Delta t + \int{[R(a_m - b_a - n_a)] dt} \nonumber\\ R_{k+1} &= R_k \text{Exp}(\int{(\omega_m - b_\omega - n_\omega)dt}) \end{align} \\ \tag{2} p k + 1 v k + 1 R k + 1 = p k + v k Δ t + 2 1 g Δ t 2 + ∬ [ R ( a m − b a − n a )] d t 2 = v k + g Δ t + ∫ [ R ( a m − b a − n a )] d t = R k Exp ( ∫ ( ω m − b ω − n ω ) d t ) ( 2 ) 对于上面的式子可以采用各种数值积分(欧拉、中值、RK4)计算。以Euler积分为例:
p k + 1 = p k + v k Δ t + 1 2 g Δ t 2 + R k ( a m − b a − n a ) Δ t 2 v k + 1 = v k + g Δ t + R k ( a m − b a − n a ) Δ t R k + 1 = R k Exp [ ( ω m − b ω − n ω ) Δ t ] b a k + 1 = b a k + n a w b ω k + 1 = b ω k + n ω w (3) \begin{align} p_{k+1} &= p_k + v_k \Delta t + \frac{1}{2}g\Delta t^2 + R_k(a_m - b_a - n_a) \Delta t^2 \nonumber \\ v_{k+1} &= v_k + g\Delta t + R_k(a_m - b_a - n_a) \Delta t \nonumber \\ R_{k+1} &= R_k \text{Exp}[{(\omega_m - b_\omega - n_\omega)\Delta t}] \nonumber \\ b_{a_k+1} &= b_{a_k} + n_{aw} \nonumber \\ b_{\omega_{k+1}} &= b_{\omega_{k}} + n_{\omega_w} \end{align} \\ \tag{3} p k + 1 v k + 1 R k + 1 b a k + 1 b ω k + 1 = p k + v k Δ t + 2 1 g Δ t 2 + R k ( a m − b a − n a ) Δ t 2 = v k + g Δ t + R k ( a m − b a − n a ) Δ t = R k Exp [ ( ω m − b ω − n ω ) Δ t ] = b a k + n a w = b ω k + n ω w ( 3 ) 采用这个式子,就可以做EKF的预测了。状态转移矩阵/雅克比的具体形式可以参考这里:
IMU Propagation Derivations
1.3 在优化算法中的用法
IMU的频率远高于相机/Lidar的帧率,基于优化的系统,如VIO/LIO中,一般将两个(关键)帧之间的IMU做积分,形成与两端state的关系方程。构造这个方程有两种办法。
1.3.1 直接积分法
采用(2)式,对IMU进行直接积分,从上一个关键帧state推演到下一个关键帧。这样,我们可以建立下面的约束。
∥ f ( χ k , z ) − χ k + 1 ∥ Σ 2 (4) \|f(\chi_k, z) - \chi_{k+1} \|^2_{\Sigma} \\ \tag{4} ∥ f ( χ k , z ) − χ k + 1 ∥ Σ 2 ( 4 )
这种方法的 缺点很明显 ,每次优化迭代之后, 变化,积分 就要重新计算。 但是 优势也很突出 ,每次都重新积分,意味着更高的精度。如果对精度要求高,又不在意计算量,建议采用过这种形式。
1.3.2 预积分
预积分开始由 Lupton 提出,后来由 Forster推广到了manifold上面。李明扬在MSCKF2.0中也有提到相关的思想。最关键的Paper是
On-Manifold Preintegration for Real-Time Visual—Inertial Odometry
(4)式的问题是不能把约束建立成 ∥ z − f ( χ k , χ k + 1 ) ∥ 2 \|z-f(\chi_k, \chi_{k+1})\|^2 ∥ z − f ( χ k , χ k + 1 ) ∥ 2 z z z χ \chi χ z z z z z z
具体的,我们把(2)式重写一下,将积分基准设在 k k k δ p , δ v , δ R \delta p, \delta v, \delta R δ p , δ v , δ R
p k + 1 = p k + v k Δ t + 1 2 g Δ t 2 + R k ∬ [ δ R ( a m − b a − n a ) ] d t 2 ⏟ δ p v k + 1 = v k + g Δ t + R k ∫ [ δ R ( a m − b a − n a ) ] d t ⏟ δ v R k + 1 = R k Exp ( ∫ ( ω m − b ω − n ω ) d t ⏟ δ R ) (5) \begin{align} p_{k+1} &= p_k + v_k \Delta t + \frac{1}{2}g\Delta t^2 + R_k\underbrace{ \iint{[\delta R(a_m - b_a - n_a)]} dt2 }_{\delta p}\nonumber\\ v_{k+1} &= v_k + g\Delta t + R_k \underbrace{\int{[\delta R(a_m - b_a - n_a)] dt}}_{\delta v} \nonumber\\ R_{k+1} &= R_k \underbrace{ \text{Exp}(\int{(\omega_m - b_\omega - n_\omega)dt}}_{\delta R}) \end{align} \\ \tag{5} p k + 1 v k + 1 R k + 1 = p k + v k Δ t + 2 1 g Δ t 2 + R k δ p ∬ [ δ R ( a m − b a − n a )] d t 2 = v k + g Δ t + R k δ v ∫ [ δ R ( a m − b a − n a )] d t = R k δ R Exp ( ∫ ( ω m − b ω − n ω ) d t ) ( 5 ) 预积分的迭代形式为:
δ p k + 1 = δ p k + δ v k Δ t + ∬ [ δ R ( a m − b a − n a ) ] d t 2 δ v k + 1 = δ v k + ∫ [ δ R ( a m − b a − n a ) ] d t δ R k + 1 = δ R k Exp ( ∫ ( ω m − b ω − n ω ) d t ) (6) \begin{align} {\delta p}_{k+1}&= \delta p_k +\delta v_k \Delta t + \iint{[\delta R(a_m - b_a - n_a)]} dt2\nonumber \\ {\delta v}_{k+1} &= \delta v_{k} + \int{[\delta R(a_m - b_a - n_a)] dt} \nonumber\\ {\delta R}_{k+1} &={\delta R}_{k} \text{Exp}(\int{(\omega_m - b_\omega - n_\omega)dt}) \end{align} \\ \tag{6} δ p k + 1 δ v k + 1 δ R k + 1 = δ p k + δ v k Δ t + ∬ [ δ R ( a m − b a − n a )] d t 2 = δ v k + ∫ [ δ R ( a m − b a − n a )] d t = δ R k Exp ( ∫ ( ω m − b ω − n ω ) d t ) ( 6 )
我们对比一下(6)式和(2)式可以发现一个很有意思的现象: 把(2)式中的重力加速度 设置成0,(2)和(6)两者在形式上是完全相同的。就是说,迭代形式的IMU预积分公式与IMU直接积分相同。这样我们在写代码的时候,只需要写个直接积分的代码。把重力设成0就可以直接当预积分去使用。
上面的与积分假设了IMU bias不变,但是实际优化过程中 IMU bias是会变的。因此需要进行补偿。具体的是采用一阶近似。
δ R = δ R E x p ( J R b ω δ b ω ) δ p = δ p + J p b ω δ b ω + J p b a δ b a δ v = δ v + J v b ω δ b ω + J v b a δ b a (7) \begin{align} \delta R &= \delta R Exp(J_{Rb\omega}\delta b_\omega) \\ \delta p &= \delta p +J_{pb\omega} \delta b_\omega +J_{pba}\delta b_a \\ \delta v &= \delta v +J_{vb\omega} \delta b_\omega +J_{vba}\delta b_a \\ \end{align} \tag{7} δ R δ p δ v = δ R E x p ( J R bω δ b ω ) = δ p + J p bω δ b ω + J p ba δ b a = δ v + J v bω δ b ω + J v ba δ b a ( 7 ) 这种近似相对于直接积分的方法就有一些精度损失。
预积分的好处是可以避免重复积分。 但是因为有一些近似,比如(7)式,所以理论上精度上不如直接积分。
具体的预积分实现和论文请可以参考:
borglab/gtsam
https://github.com/UZ-SLAMLab/ORB_SLAM3/blob/master/src/ImuTypes.cc
https://github.com/HKUST-Aerial-Robotics/VINS-Mono/blob/master/vins_estimator/src/factor/integration_base.h
2. 微分形式的用法
我们如果对IMU数据进行积分,就可以得到pose,从而可以建立IMU与state的关系。 那么我们反过来想,对state进行微分,一阶微分就可以得到速度、角速度,二阶微分就可以得到加速度,这样也可以建立IMU的角速度、加速度与state的关系。
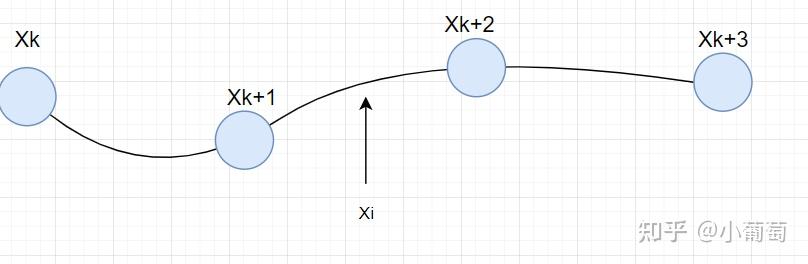
关键是如何对state进行微分呢?而且state一般是离散分布的。常用的办法是插值,给定一些离散的state,可以通过插值获取任意时刻的pose。比较常用的插值方法是b-spline。如下图,我们可以在一个IMU采样时刻,插值一个state χ i \chi_i χ i
χ i = f ( χ k , χ k + 1 , χ k + 1 , χ k + 3 ) \chi_i = f(\chi_{k}, \chi_{k+1}, \chi_{k+1}, \chi_{k+3}) \\ χ i = f ( χ k , χ k + 1 , χ k + 1 , χ k + 3 )
对其进行相对时间的微分,可以建立与IMU的关系,即加速的误差和角速的误差。
∥ z a − d 2 χ i d t 2 ∥ 2 + ∥ z ω − d χ i d t ∥ 2 \|z_a - \frac{d^2\chi_i} {dt^2}\|^2 + \|z_\omega - \frac{d\chi_i}{dt}\|^2 \\ ∥ z a − d t 2 d 2 χ i ∥ 2 + ∥ z ω − d t d χ i ∥ 2 具体形式,可以参考文献:
Continuous-Time Visual-Inertial Odometry for Event Cameras
Sommer C, Usenko V, Schubert D, et al. Efficient derivative computation for cumulative B-splines on Lie groups[C]//Proceedings of the IEEE/CVF Conference on Computer Vision and Pattern Recognition. 2020: 11148-11156.