Sliding Windows Filter(SWF)在VIO、SLAM这个领域应用非常广,比如MSCKF、OKVIS、VINS-Mono等等,几乎可以说是VIO的标配。 SWF可以分成基于滤波器的和基于优化的两种。最典型的基于滤波器的方法就是MSCKF算法了。它是基于EKF的算法,在marginalize state的时候处理比较简单,只需要把对应的covariance的对应行列直接丢弃就可以了。而基于优化的方法在边缘化时需要对Hessian矩阵做舒尔补,操作会复杂一些。 为了尝试一下SWF,我们先从简单的基于滤波的方法入手。本文实现了一个基于MSCKF [1] 的Visual+Wheel融合的Odometry。
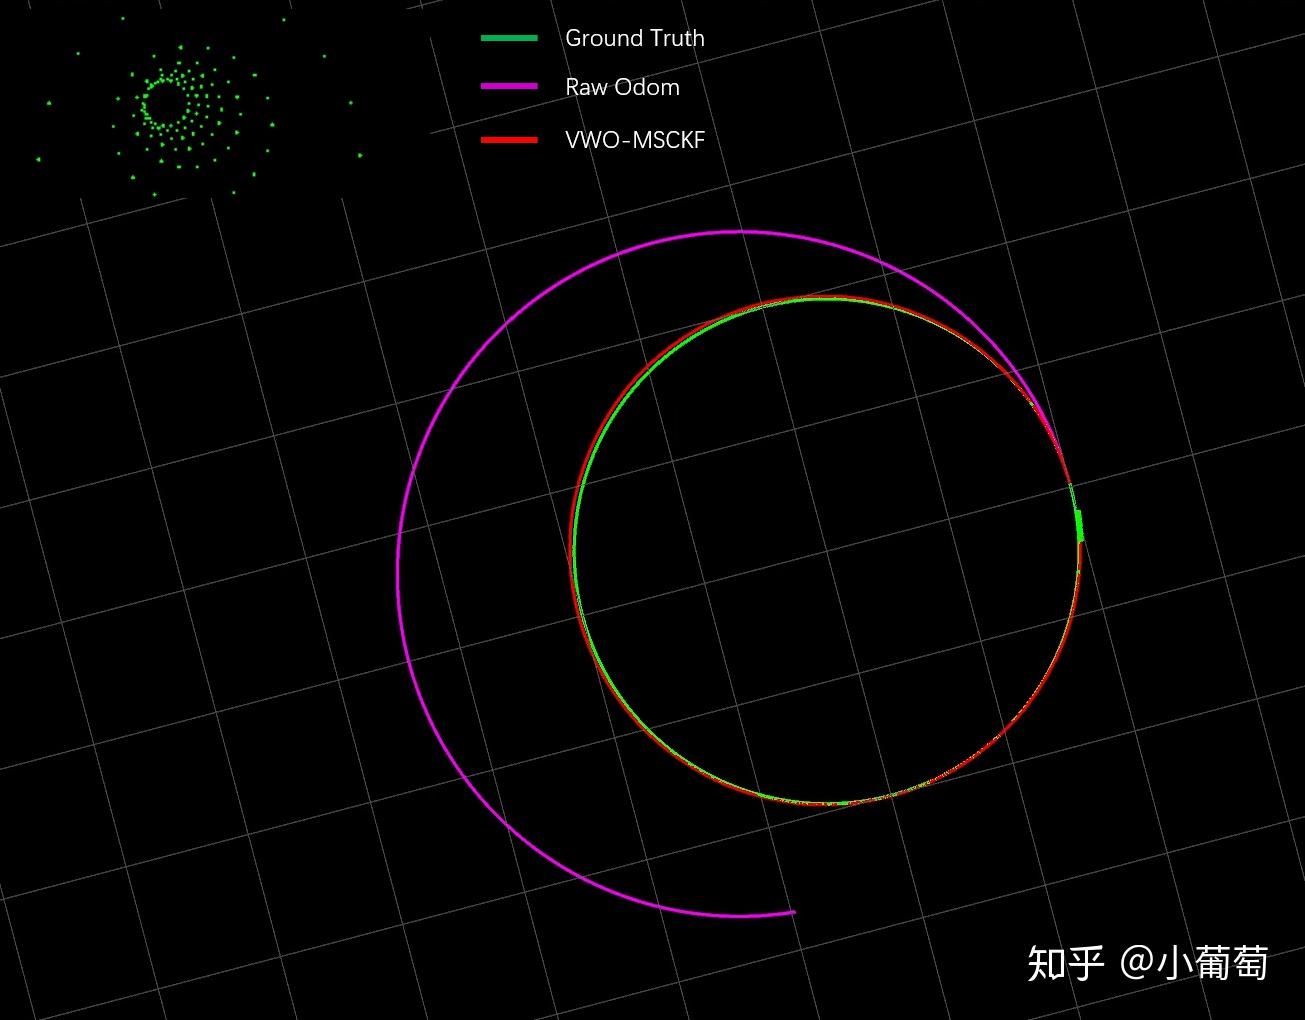
下面是分别是仿真和用KAIST数据测试的结果。
注意:这里为了凸显加了视觉校正效果,把wheel的noise设的比较大,轨迹不太平滑。如果想要平滑一些,可以适当调低wheel的noise。
代码请见
VWO-MSCKF
1. 传感器配置
Visual部分,用一个单目相机。Wheel部分可以是左右轮速度或位移。
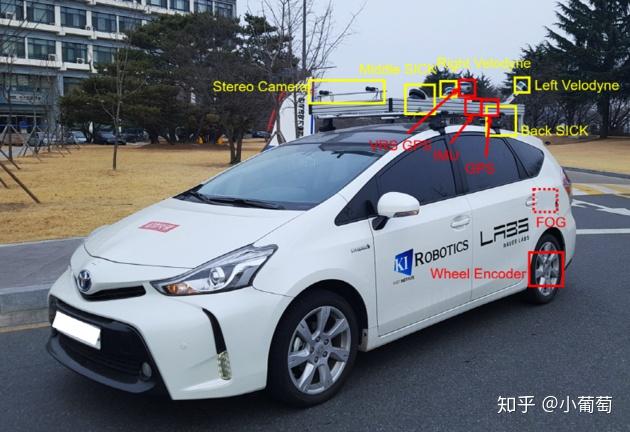 源自:https://irap.kaist.ac.kr/dataset/system.html
2. 坐标系统
轮速坐标系/Odometry坐标系 {O} :车辆后轴中心、贴地。 x 轴向前, y 轴向左, z 轴向上。
全局坐标系{G} : 与初始时刻的轮速坐标系重合的坐标系。
相机坐标系 {C} : x 轴向右, y 轴向下, z 轴向前。
3. 内外参数
内参数:1)相机内参;2)左右轮轴距 b ,左右轮速系数 kl,kr 将编码器count转成距离米,或者速度转成m/s。
外参数:轮速坐标系到相机坐标系的旋转 OCR 与平移 CpO 。
我们假设这些内外参数都假设预先标定好的。实际上,也可以把这些内外参数放到状态向量里面估计,这也是很多论文里面常见的做法,比如OpenVINS。但是,具体这些内外参数能不能估计出来,是不是可观的,可以参考一下**黄国权**老师的论文。
4. 状态向量
滑窗里面的状态分成两类,一类是Odometry的位姿。
OGT={OGR,GpO}∈SE3
另一个类是一串相机位姿:
CGT={CGR,GpC}∈SE3
总的状态是当前Odometry位姿+N帧的相机位姿:
χ=[OGTCGT1CGT2⋯CGTN](1)
跟MSCKF一样,我们把协方差分块表示:
Pk:k=[POOk:kPOCk:kTPOCk:kPCCk:k](2)
POOk:k 为Odometry姿态OGT 的协方差,维度为 6×6 。 PCCk:k 为对应N帧相机位姿的协方差矩阵,维度为 6N×6N 。
这里我们使用最简单的滑窗维护方式,当新的一帧进到滑窗后,就直接把老的一帧给边缘化掉。因为是EKF,就是直接把最后一帧相机pose从 χ 中去掉,然后把对应的协方差的行和列删除掉。
5. Wheel Propagation
EKF算法分成两步:Propagation+Update。在这里,我们用wheel的信息进行状态的propagation,用视觉信息做update。下面先推导Propagation部分。这里的推导,参考了Mingyang Li的paper[2]。
按照IMU处理的方法,首先把ODE方程列出来
OGR˙GpO˙=OGR[OωO]×=GvO=OGROvO(3)
OωO 是相对轮速坐标系的顺时角速度,类似于IMU gyrosope的测量,是个3D量。但是实际上轮速计只能测到2D的旋转,所有只有能测到绕 z 轴的角速度:
OωO=00bkr⋅vr−kl⋅vl(4)
OvO 是瞬时速度,也是个3D量。但轮速也只能测到沿 x 轴方向的速度:
OvO=2kl⋅vl+kr⋅vr00(5)
vl , vr 是左右轮的速度。
下面就可以对ODE方程进行积分了。简单起见,直接用欧拉积分了。如果考虑精度,可以使用中值或者龙格库塔:
OGRk+1GpOk+1=OGRkΔRExp(OωOΔt)=GpOk+OGRkΔpOvOΔt(6)
用这个式子,就可以进行均值的Propagation。对于协方差的Propgation,我们先求雅克比。这里定义旋转的Error为:
OGR=OGR^ Exp(δθ)(7)
那么可以求得,相对于Odometry位姿 {OGR,GpO} 的雅克比:
Φ=[Exp(OωOΔt)T−OGRk[OvOΔt]×0I](8)
相对于姿态增量 {ΔR, Δp} 的雅克比为:
F=[I00OGRk](9)
{ΔR, Δp} 噪声 Q 可以根据姿态增量的大小设置。我们可以得到大协方差矩阵的Propagation公式:
Pk+1:k=[ΦPOOk:kΦT+FQFTPOCk:kTΦTΦPOCk:kPCCk:k](10)
6. 状态增广
当新来一帧图像,可以通过odometry位姿,计算出相机位姿。
CGRGpC=OGR COR=GpO+OGR OpC(11)
然后把它放到状态向量里面。相应的要把协方差矩阵进行扩展:
Pk∣k←[I6N+6J]Pk∣k[I6N+6J]T(12)
J 是(11)相对于原状态χ (增广之前的状态)的雅克比:
J=[CORT−OGR[OpC]×03×3I06N×6N06N×6N](13)
前两列是相对于Odometry姿态{OGR,GpO}的雅克比。
7. Update
7.1 视觉Update
MSCKF的很大的优势就是没有把特征点放到状态向量里面,降低了计算量。
当特征点丢失的时候,才拿来进行更新。特征点丢失有两种情况:
- 一种是跟踪丢失,也就是当前帧跟踪不到的那些特征点;
- 另一种是边缘化的时候,也就是把最后一帧滑出窗口的时候,把在这一帧里面新建的特征点都丢弃,也就是都拿来做更新。
这里说的特征点/feature,同时表示3D点,也表示在图像上的2D位置。
A. 一个特征点的处理
每个用来做更新的feature Gpf ,会被滑窗内的 M 帧相机看到。在其中一帧图像上的投影为:
zi=πCpfiCGRT(Gpfi−GpC)(14)
其中, π 为相机的投影函数。把这个方程线性化:
ri=Hχiδχi+HfiδGpfi(15)
Hχi 是对整个大状态 χ 的雅克比, Hfi 是对特征点的雅克比。这里需要注意一下,计算 Hχi 是需要知道 Gpfi 的,所以,还是需要把特征点的3D位置恢复出来的。
一个feature有 M 帧相机的观测,把这些观测堆叠在一起。可以得到一个大的线性化方程:
r=Hχδχ+HfδGpf(16)
但是这个方程里面有feature,而我们的状态里面没有feature,所以是不能直接用来做EKF更新的。那我们就要想办法把 HfδGpf 消掉。一种方法,我们可以在(16)左右两边同时乘以一个矩阵 AT :
ATr=ATHχδχ+ATHfδGpf(17)
如果这个矩阵满足 ATHf=0 。我们就可以把(16)中关于特征点的部分给消除掉了。 AT 乘在了左边,所以叫做 Hf 的左零空间。
现在的问题就是怎么求解 A 了。MSCKF给的方法是Givens Rotation,如果计算效率要求不高,也可对 Hf 做QR分解:
Hf=[Q1Q2][R0]=Q1R
对这个式子左乘 Q2T 有:
Q2THf=Q2TQ1R=0
因为 Q2 与Q1 是正交的。所以, A=Q2
做了上面的操作之后,就可以得到一个不含特征点的线性方程:
rˉ=Hˉχδχ(18)
B. 多个特征点的处理
上面一个特征点可以得到一个(18)式。多个特征点就可以得到很多的(18)式,把他们堆叠起来,有得到一个很大的线性方程:
r∗=H∗δχ(19)
这个方程的行数一般很大,直接用来做EKF更新效率很低。MSCKF又用QR分解,进行了一次压缩。具体的对 H∗ 做QR分解:
H∗=[Q1Q2][R0]
带入到(19)式中,可以得到,
r∗=[Q1Q2][TH0]δχ
左右两边,同时乘以
[Q1Q2]T
有
[Q1TQ2T]r∗=[TH0]δχ
最后,我们得到一个压缩后的线性方程
rn=Q1Tr∗=THδχ(20)
这方程的行数最大和状态的维度相同。最终用来做EKF更新的也就是(20)式。
C. 边缘化
边缘化,或者说如何删除滑窗里的状态。前面也已经提到了,我们使用了最简单的策略。就直接把最老的一帧去掉。去掉的这帧里的所有特征点都被拿来做更新。
最后,总结一下,当一帧图像来了之后的处理步骤
step1 :增广状态 step2 :做特征点跟踪。 step3 :收集跟踪丢失的的所有特征点 step4 :收集将要被边缘化的帧中的所有特征点: step5 : 利用特征点 和 构造线性方程(20),并执行EKF更新。 step6 : 边缘化操作:将 中边缘化掉的pose去掉,将协方差矩阵中对应的行和列删除。
7.2 平面约束Update
一般车辆都是运动在平面上的,在更新的时候,我们引入一个平面约束。这部分参考了Stergios I. Roumeliotis 的PaperVINS On wheels[3]
我们想要的约束是Odometry的坐标的X-O-Y面与一个平面重合。怎么表达这个平面呢?可以在这个平面上建立一个坐标系 {π} ,在加上一个全局坐标系原点到平面的垂直距离沿着{π} 坐标系 z 轴的投影 πzG 。坐标系 {π}的姿态为 GπR ,下面来建立平面约束:
- Odometry坐标系的姿态与平面坐标系的姿态误差应该只有绕 z 轴的旋转,roll、pitch都是0。
02×1=ΛOπRGπR OGRe3(21)
其中,
Λ=[100100]
, e3=001 ,目的是取 OπR 右上角的 2×1 的向量。
- 全局坐标系的原点,到odometry坐标系的X-O-Y平面的垂直距离沿着{π}的 z 轴投影,应该与πzG相同。
πzG=−e3TGπR GpO(22)
(21)(22)式对 Odometry姿态{OGR,GpO}的雅克比为:
Hp=[−ΛGπR OGR[e3]×00−e3TGπR](23)
对于我们的应用,我们设定平面 {π} 为初始时刻Odometry坐标系的X-O-Y平面。那么:
GπR=I, πzG=0(24)
带入到(21)(22)式,看一下其实就是让 OGR 的右上角 2×1 的向量为0,让 GpO 的 z 分量为0。
8. 实现
全部工程代码请见:
VWO-MSCKF
9. 实验
仿真测试,很明显,VWO-MSCKF比纯Wheel里程计精度更好。
数据集测试
我们这里使用了KAIST数据集,链接是:
https://irap.kaist.ac.kr/dataset/
同样的,相比纯Wheel odom,精度会有所提高。
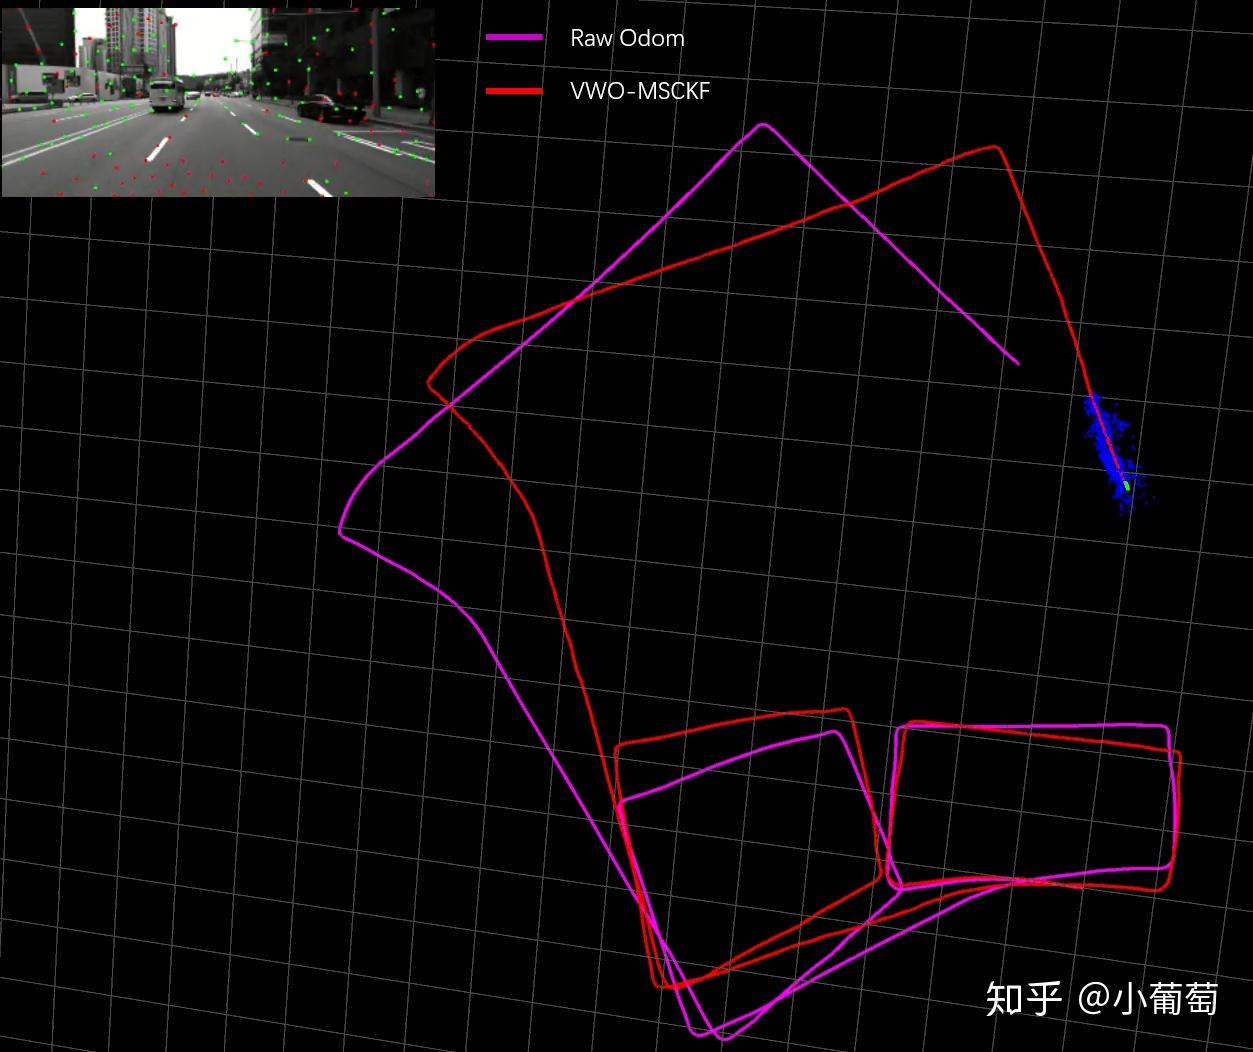
注意:这里的测试,Wheel内参数精度都是比较低的,所以raw odom的精度不是很高。如果wheel内参数精度很高的话,VWO-MSCKF精度不一定更高。
