NOTE / 2020/12/7
[FF] Visual-Wheel-GPS Localization:轮速、视觉、GPS 融合定位
SLAM技术笔记VWOMSCKFGPSVIOENU传感器融合
接上一篇 MSCKF-Based Visual Wheel Odometry(VWO-MSCKF),这篇文章接入 GPS 信息,实现全局定位。
实现方法参考了 Guoquan Huang 老师组的工作:W. Lee、K. Eckenhoff、P. Geneva、G. Huang,Intermittent GPS-aided VIO: Online Initialization and Calibration,2020 ICRA。
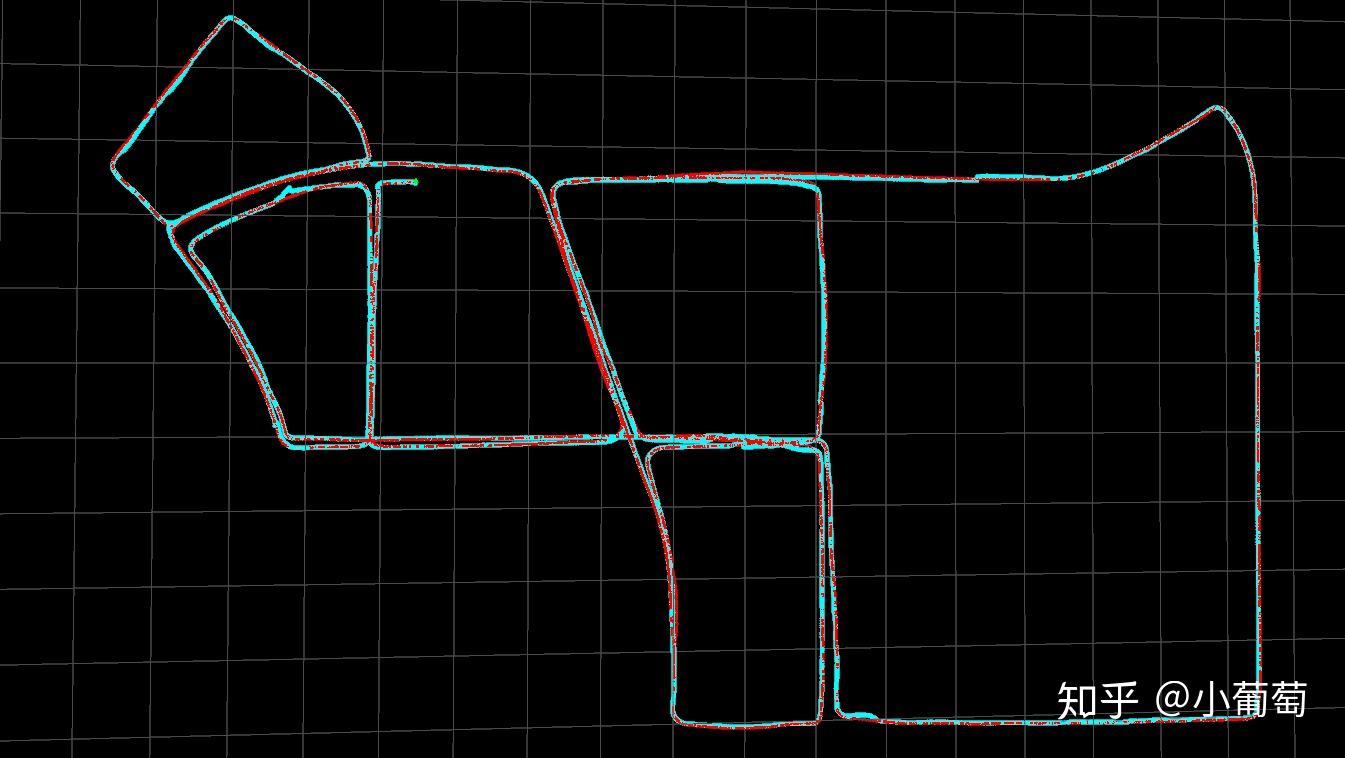
先看一下效果:红色的是融合定位轨迹,青色的是 GPS 数据。
实验视频:
如果播放器无法加载,也可以直接打开知乎视频。
代码:ydsf16/TinyGrapeKit
坐标系
与 VWO-MSCKF 不同,这里的全局坐标系 {G} 变为 ENU(East-North-Up)坐标系,原点与初始化时轮速坐标系的原点重合。
系统状态
系统状态与 VWO-MSCKF 总体相同:
χ=[OGTCGT1CGT2⋯CGTN](1)
其中包含轮速里程计坐标系与全局坐标系之间的变换,以及滑动窗口内各相机状态的位姿。
外参数
相比 VWO-MSCKF,这里增加了 GPS 与相机坐标系之间的外参数:GPS 在相机坐标系下的位置
CpGps
也可以称为 GPS 与相机之间的杆臂值(lever arm)。
GPS Update
GPS、轮速和图像数据的时间戳通常不同步。假设一条 GPS 数据落在 sliding window 中的 a、b 两帧图像之间。两帧图像的时间戳为 ta、tb,对应的相机位姿为:
CGTa={CGRa,GpCa},CGTb={CGRb,GpCb}
GPS 数据的时间戳记为 tg。在 tg 时刻,可以通过插值得到相机位姿:
CGRgGpCgλ=CGRaExp[λLog(CGRaTCGRb)]=GpCa+λ(GpCb−GpCa)=tb−tatg−ta(2)
GPS 可以提供 WGS84 坐标。先把它转换到 ENU 坐标系,记为 GpGps,然后建立观测方程:
GpGps=GpCg+CGRgCpGps(3)
下面求观测方程关于系统状态的雅克比:
Hχ=∂χ∂GpGps=∂CGTg∂GpGps[0⋯∂CGTa∂CGTg∂CGTb∂CGTg⋯0](4)
其中,关于插值位姿的偏导可以写成:
∂CGTg∂GpGps=[−CGRg[CpGps]×I]
令
τ=Log(CGRaTCGRb)
则插值位姿对窗口两端位姿的偏导为:
∂CGTa∂CGTg=[Exp(λτ)T[I−λJl(λτ)Jl−1(τ)]00(1−λ)I]
∂CGTb∂CGTg=[λJr(λτ)Jr−1(τ)00λI]
需要注意,对位姿的雅克比中,旋转和平移是分开求的。
初始化
因为 ENU 坐标系的原点是初始时刻轮速坐标系的原点,所以初始位置设为零:
GpW=0
对于旋转,假设 roll、pitch 都为 0。由于初始 yaw 未知,也将其设为 0,但可以把 yaw 的初始方差设置得大一些,保证 yaw 快速收敛:
WGR=I
实验测试
实验仍然使用 KAIST 数据集:KAIST Urban Dataset。
下图是实验得到的轨迹:红色为融合轨迹,青色为 GPS 轨迹。可以看出,融合轨迹更加平滑且不发散,而 GPS 轨迹存在明显噪声和偏差。
小结
通过把 GPS 观测加入 VWO-MSCKF 的滑动窗口,可以在保留视觉与轮速短期运动约束的同时,为系统提供全局位置参考。关键步骤包括:统一到 ENU 坐标系、处理 GPS 与图像的时间不同步、引入 GPS-相机杆臂外参,以及对插值位姿建立正确的旋转和平移雅克比。
