PRODUCT / 已发布
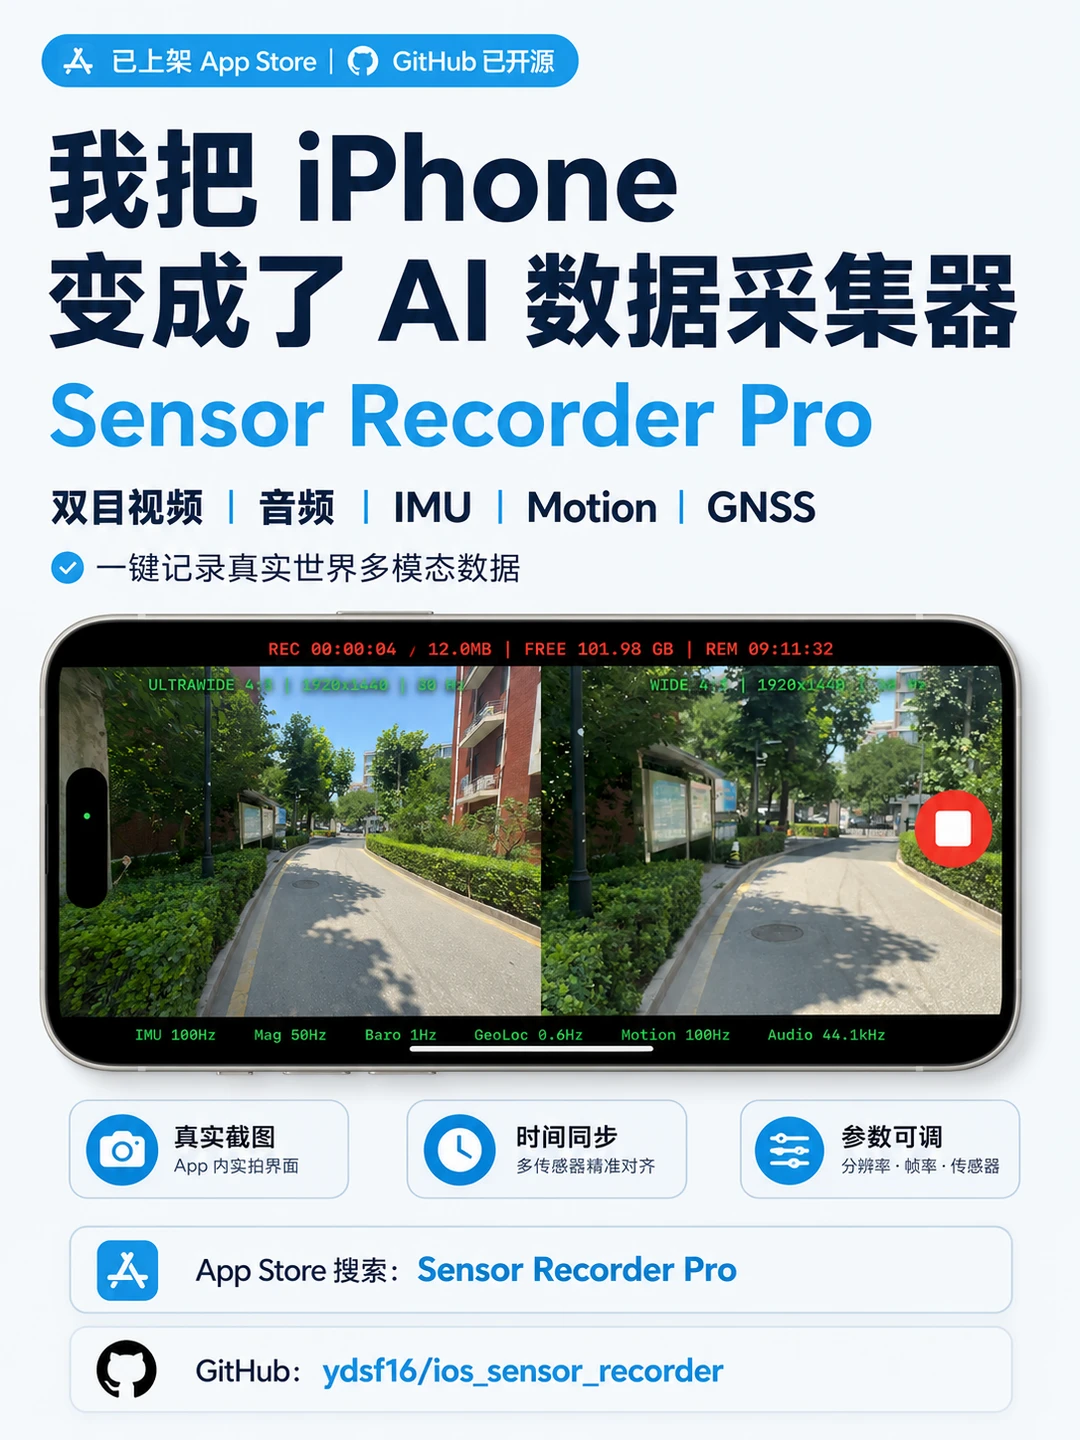
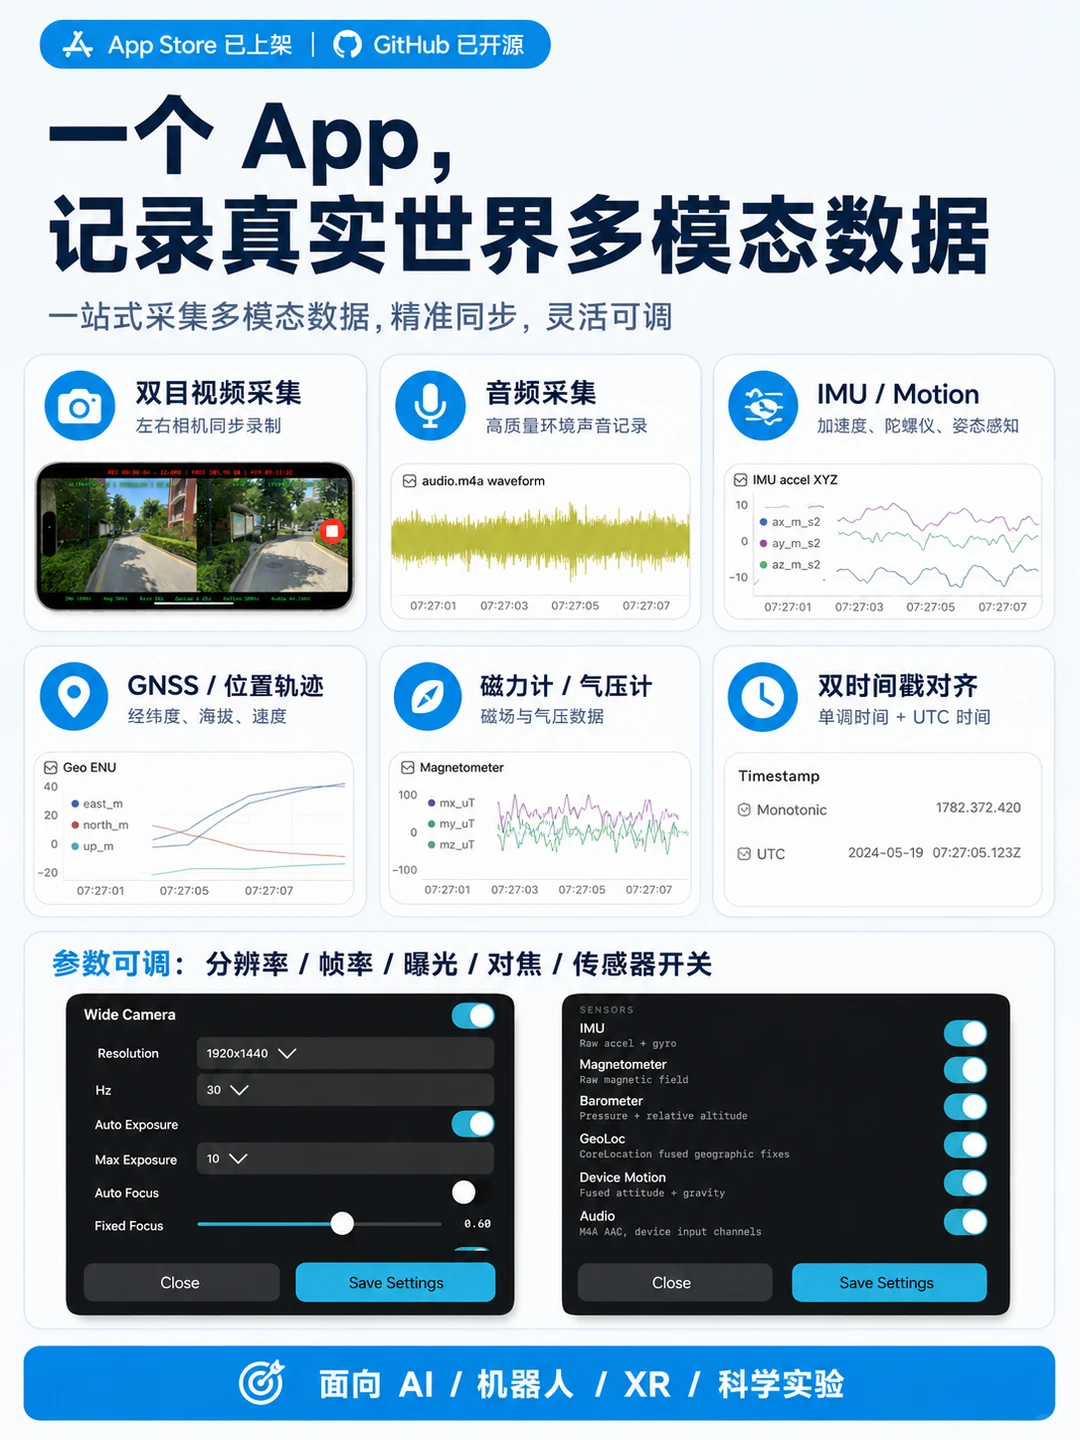
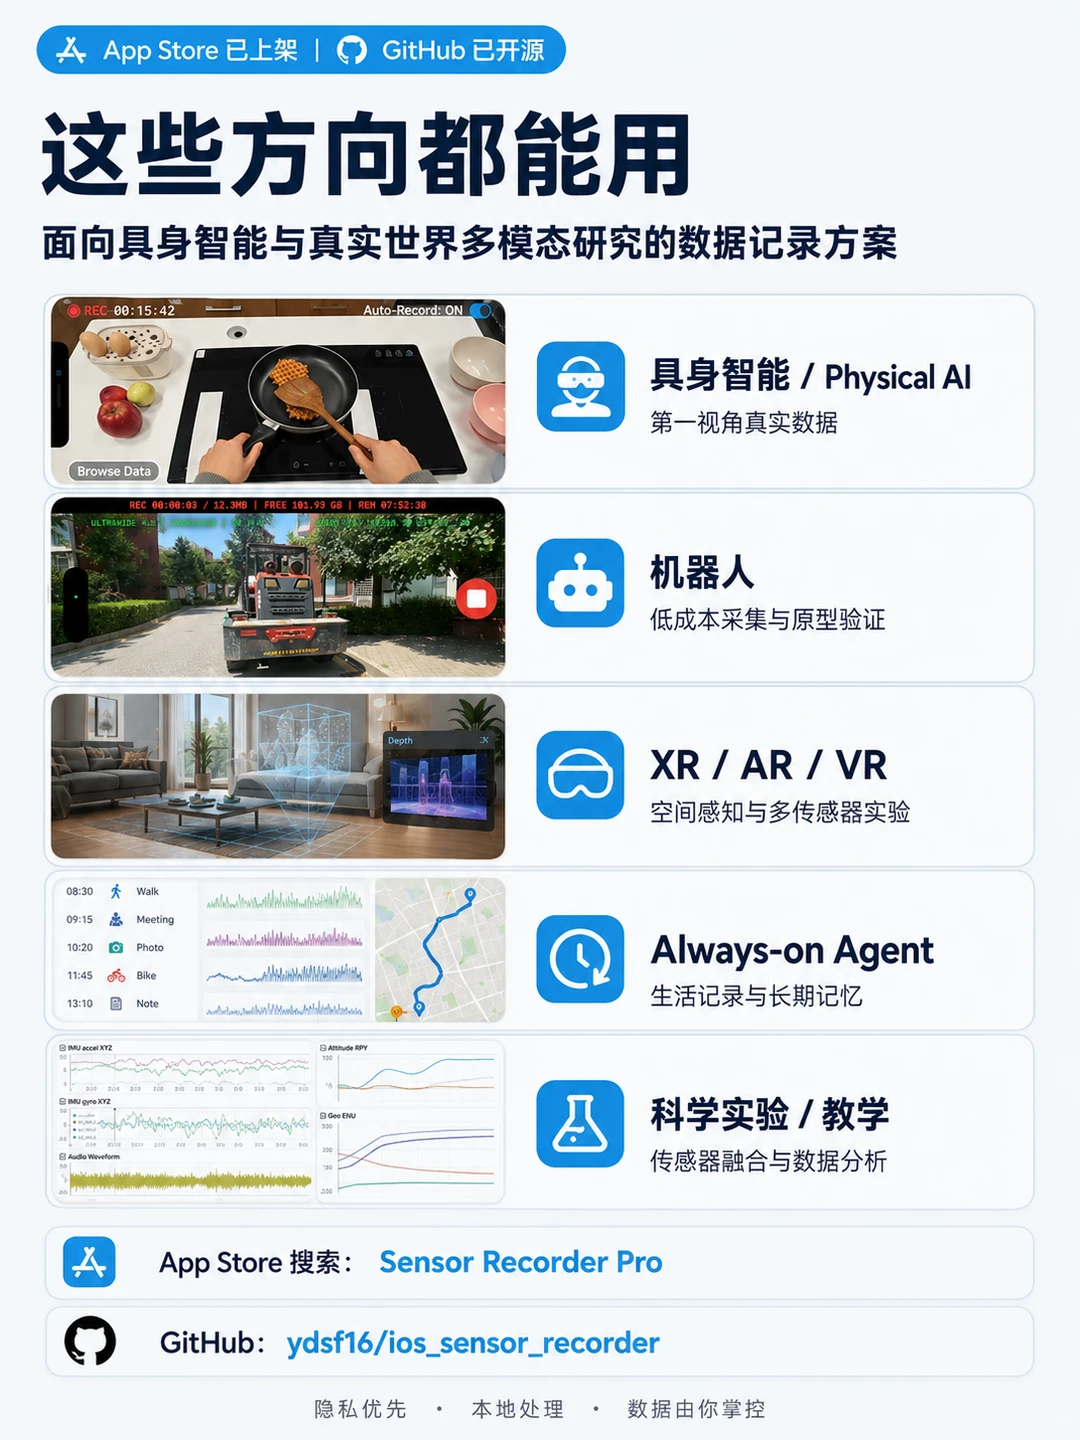
采集能力
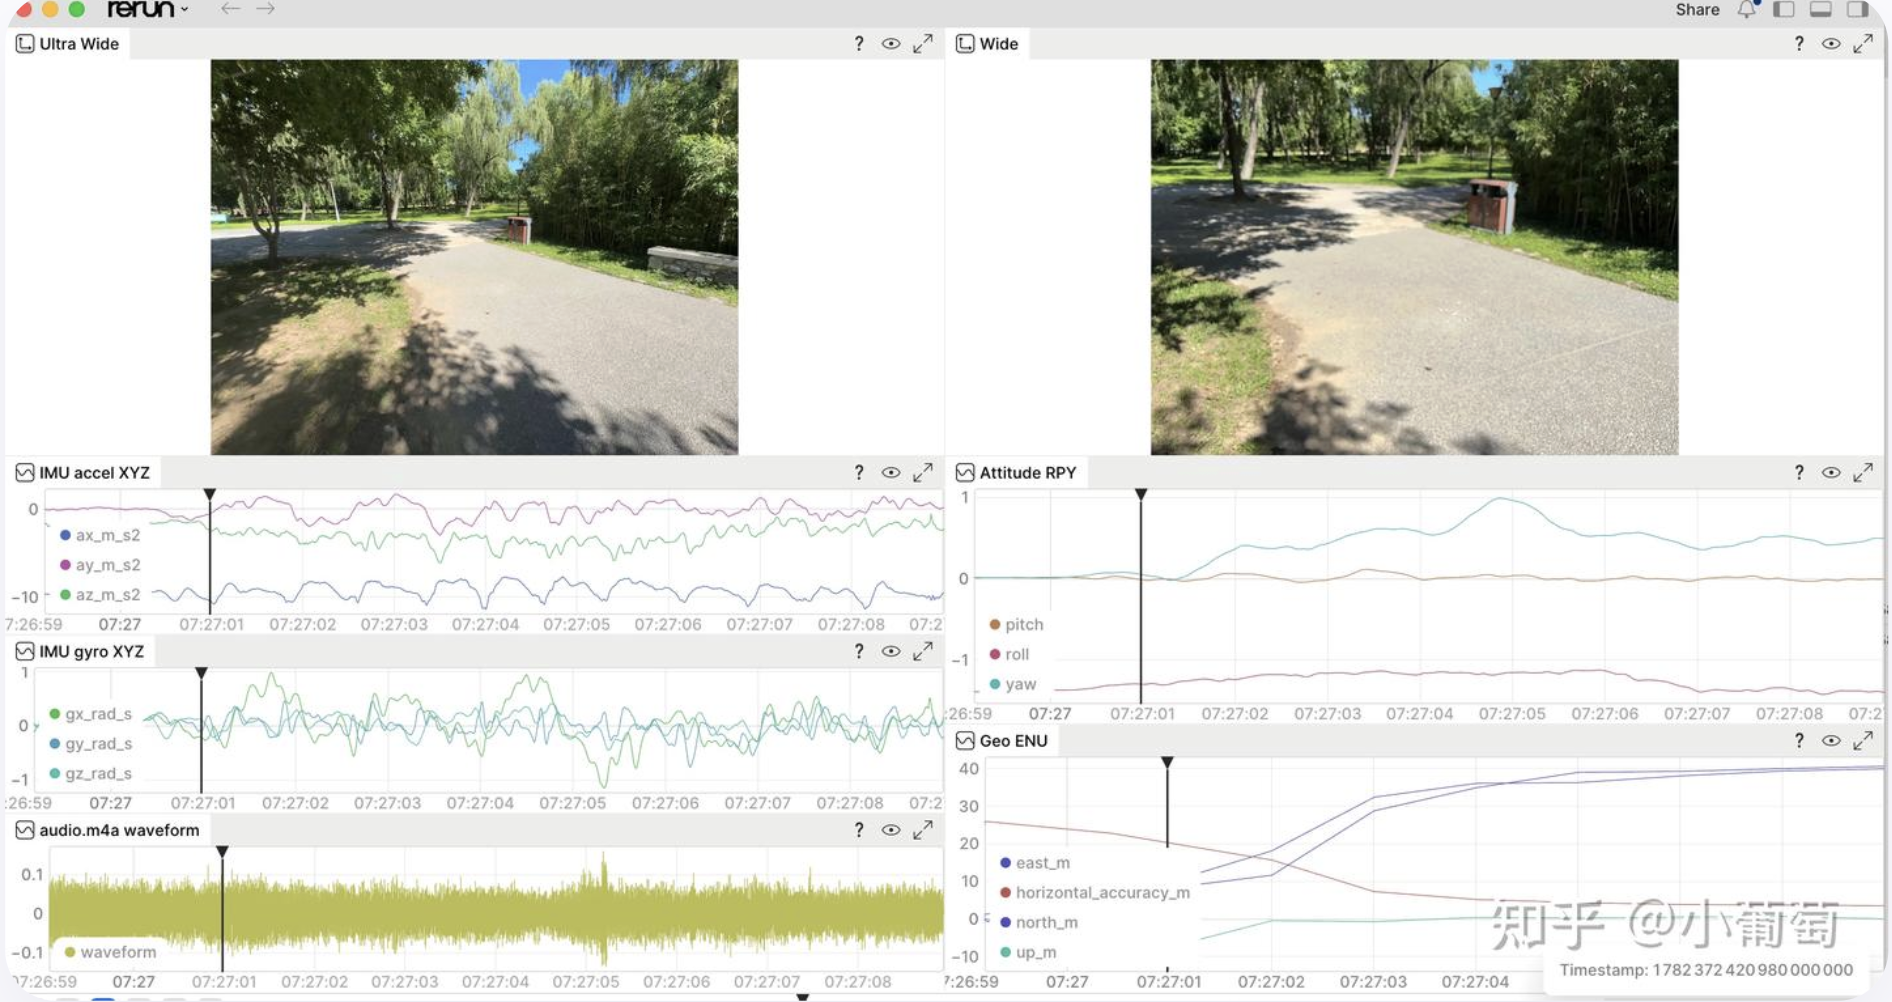
多目相机
Depth 深度
ARKit 6DoF Pose
音频
IMU
Device Motion
GNSS
磁力计
气压计
数据格式
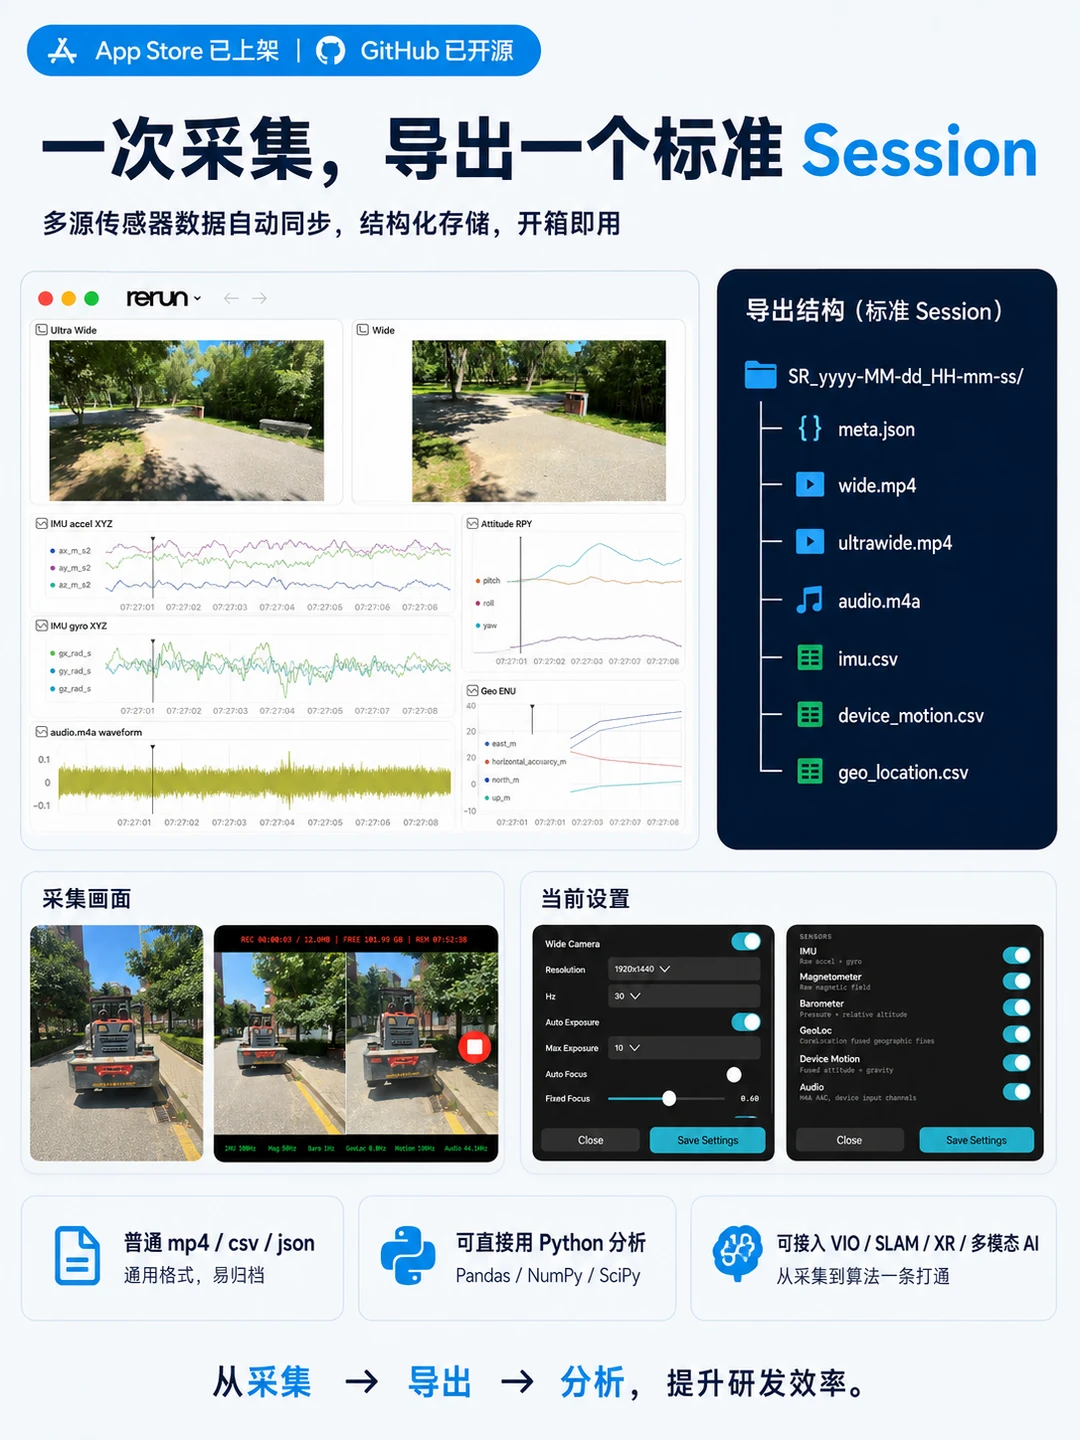
每次记录会保存为一个独立的 Session 文件夹,包含通用媒体文件和 CSV 数据文件:
SR_yyyy-MM-dd_HH-mm-ss/
├── meta.json
├── wide.mp4
├── wide_info.csv
├── ultrawide.mp4
├── ultra_info.csv
├── audio.m4a
├── audio_info.csv
├── accelerometer.csv
├── gyroscope.csv
├── imu.csv
├── device_motion.csv
├── magnetometer.csv
├── barometer.csv
└── geo_location.csvwide_info.csv/ultra_info.csv:包含sensor_sec、utc_sec、曝光、ISO、分辨率和相机内参等信息。audio_info.csv:包含sensor_sec、utc_sec、时长、采样率和声道数。accelerometer.csv:包含sensor_sec、utc_sec、ax、ay、az。gyroscope.csv:包含sensor_sec、utc_sec、gx、gy、gz。imu.csv:包含对齐后的陀螺仪、加速度计和时间戳。device_motion.csv:包含四元数、roll / pitch / yaw、重力和用户加速度。magnetometer.csv:包含sensor_sec、utc_sec、mx、my、mz。barometer.csv:包含时间戳、气压和相对高度。geo_location.csv:包含时间戳、纬度、经度、高度、速度、航向和定位精度。