
NOTE / 2019/5/4
[V-SLAM] Bundle Adjustment 实现
SLAM问题的后端有主要有滤波和优化两种方案。目前,普遍认为优化的方法在精度上要超过滤波方法,因为它可以进行多次的线性化。近年来出现的SLAM算法也大都是基于优化的算法(如ORB-SLAM、DSO等)。优化问题的核心便是Bundle Adjustment。 本文对V-SLAM中纯视觉的Bundle Adjustment问题进行了介绍,给出了简单的实现,并利用仿真数据进行了测试 。
1. 基本原理
关于Bundle Adjustment是什么,大家应该都比较熟悉,这里就不多做介绍了(可以参考文献[1][2])。本文主要给出一些实现细节。在基于特征点的视觉SLAM中,我们一般通过最小化重投影误差,来优化相机的位姿和地图点的位置。下面针对这个问题展开。
1.1 地图点的参数化方式
地图点的参数化方式主要有两种:一种是用三维向量 表达;另一种采用逆深度表达。为了简单和直观,我们这里还是使用比较传统的三维向量表达。
1.2 相机模型
相机模型也有很多啦,这里我们同样是使用最简单的一种:针孔相机模型。一个3D地图点 投影到图像上形成2D像素点 (3D-2D投影)可以表示为
其中 为内参矩阵, 为相机的位姿, 为3D地图点的齐次坐标。我们设定摄像机内参数是已知的,将上述方程简写为
1.3 误差、最小二乘问题
我们需要求解的最小二乘优化问题为
需要优化的量为相机的位姿 和地图点的位置 , 包含了所有的3D-2D投影。 为cost function, 为鲁棒核函数,我们这里也是用最常用的Huber函数:
为了便于操作,这里我们将其转换为一个权重 (这是g2o的做法),使得
那么,权重 为
至此,我们需要求解的最小二乘优化问题,变为
1.4 雅克比Jacobian
求解最小二乘问题,需要提供cost function: 相对于优化量 的雅克比。(可参考高博十四讲)
**1)**cost function关于相机位姿 的雅克比,我们采用李代数扰动模型计算,为
其中,
**2)**cost function关于地图点 的雅克比为
1.5 增量方程的求解
无论使用Gauss-Netwon还是Levenburg-Marquadt方法求解最小二乘问题(7),都会求解一个关于增量的线性方程:
Bundle Adjustment中的 矩阵,具有特殊的稀疏结构,如下图所示。利用这种稀疏结构可以加速求解过程。我们这里的实现使用了舒尔补的方法求解。(TODO,其他求解方法)
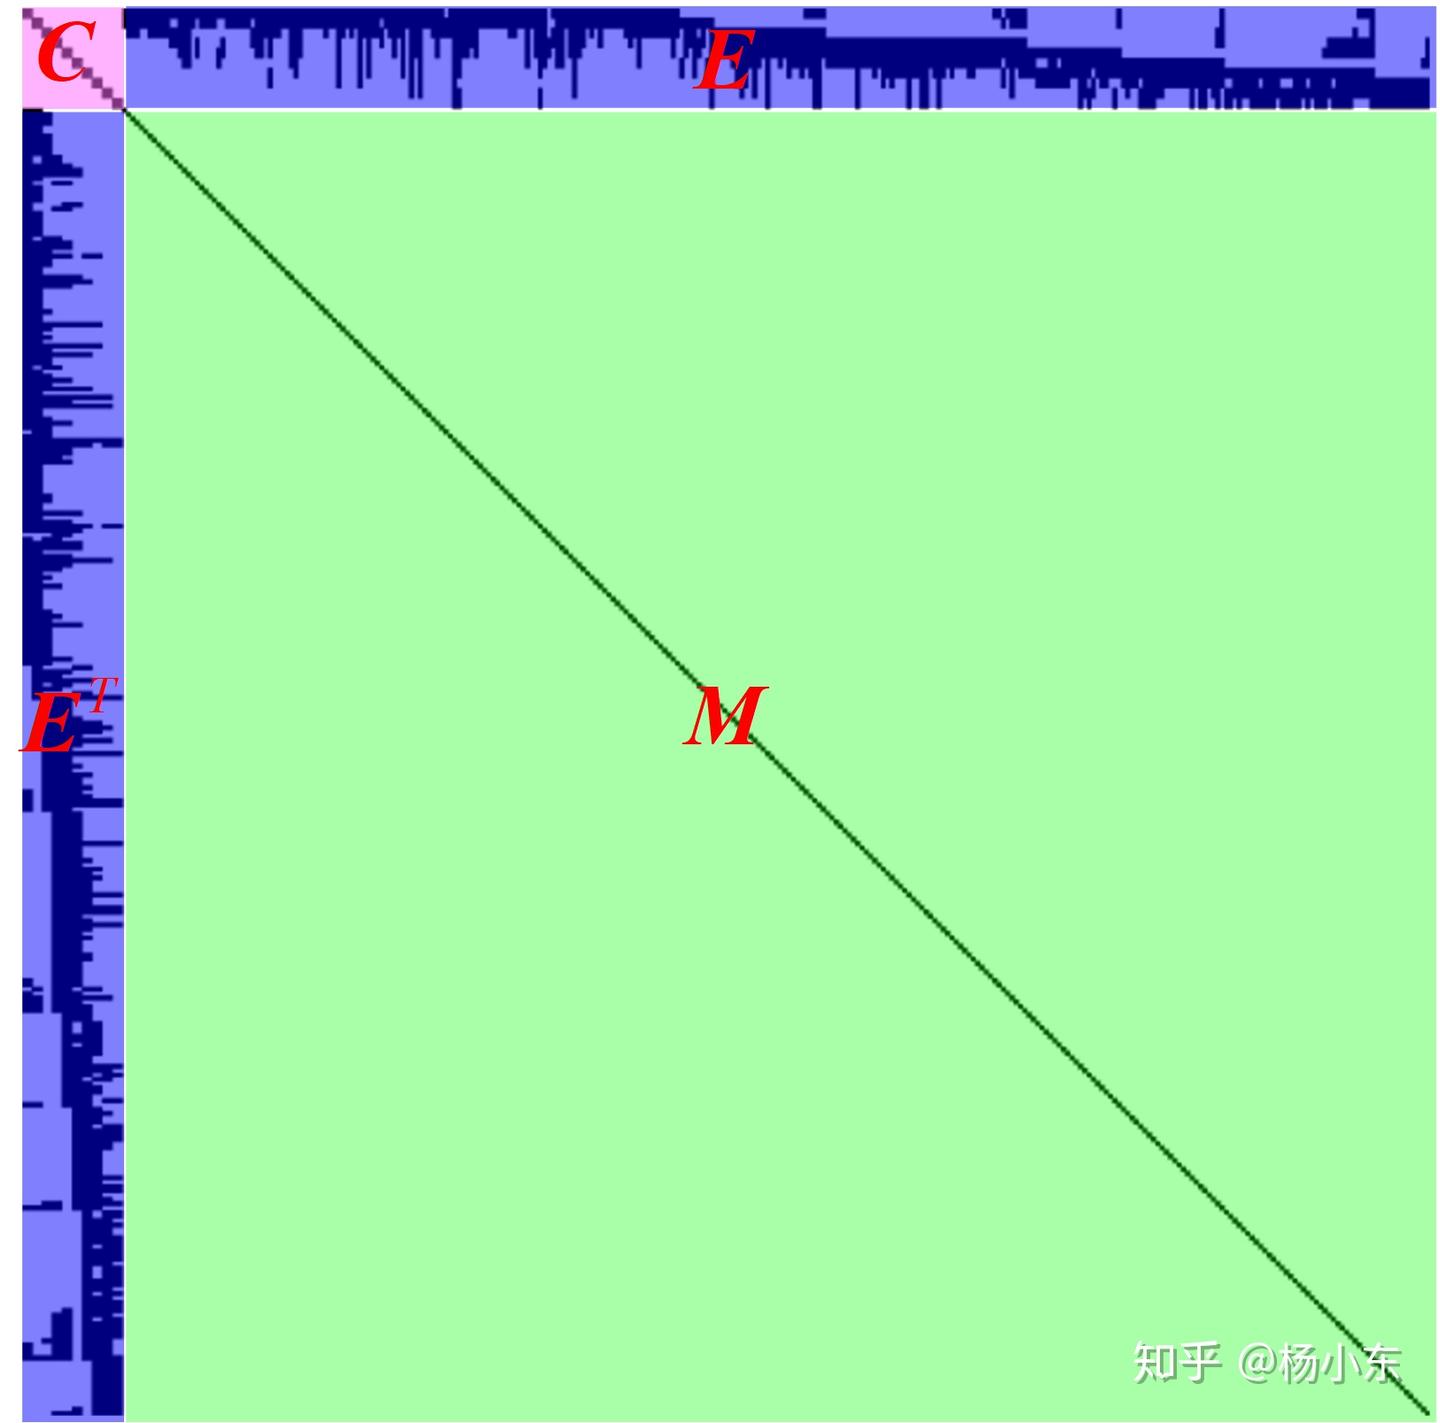 H矩阵的稀疏结构
其中只与相机位姿相关的矩阵 ,以及只与地图点相关的矩阵块 均为对角块矩阵。将(11)式写成分块形式。
利用舒尔补消元,我们首先求解 :
然后,再去求解 :
由于 为对角块矩阵,求逆比较快。上述过程就是利用了这一特性,实现了求解的加速。
1.6 固定部分状态
对于一个Bundle Adjustment问题,我们必须固定一部分状态,或者给一部分状态一个先验。不然,就会有无穷多解。可以想象一下,一个网络的误差已经达到了最小后,可以整体在空间内任意移动,而不会对误差造成任何影响。我们只要固定这个网络中的任意1个以上的节点,其他的节点都会有确定的状态。(我们通常会把第一个位姿固定)
怎么固定呢?一种可以加一个先验约束,就是加一个先验cost function。另外一种就是直接把状态fix住,不让它参与优化就好了。 我们采用后一种方法。
2. 实现
我们的实现比较简单: 1. 仅针对上述优化问题; 2. 不考虑扩展性; 3. 不考虑内存问题(不考虑稀疏矩阵存储,十分占内存,只能用来解小规模问题。TODO); 4. 不考虑稀疏矩阵的加速; 5. 只实现了LM优化算法; 6. 不支持先验约束,有motion only BA, struct only BA 和 Full BA三种形式。 7. 没有考虑鲁棒性的问题,错误的输入可能直接就崩掉了。 8. 速度慢(TODO) 实现的过程我们参考了g2o的做法。 全部工程代码请见:
ydsf16/vslam
我们首先定义几个类,分别是地图点,相机位姿,CostFunction。地图点和相机位姿类用来存储需要优化的状态,通过id进行标识。CostFunction用来存储代价函数、观测,计算雅克比、残差等。
2.1 地图点类
存储待优化的地图点,同时定义了位置的加法。如果设置了fixed_标志,则不加入状态向量。
class MapPoint{
public:
	MapPoint(const Eigen::Vector3d& position, int id, bool fixed = false);
	const Eigen::Vector3d& getPosition();
	void setPosition(const Eigen::Vector3d& position);
	int getId();
	void setId(int id);
	void setFixed();
	bool isFixed();
	void addDeltaPosition(const Eigen::Vector3d& delta_position);
	int state_index_;
private:
	Eigen::Vector3d position_;
	int id_;
	bool fixed_;
}; //class MapPoint
2.2 相机类
存储待优化的相机,同时定义了位姿的加法,其实就是左乘啦。如果设置了fixed_标志,则不加入状态向量。
class Camera{
public:
	Camera(const Sophus::SE3& pose, int id, bool fixed = false);
	const Sophus::SE3& getPose();
	void setPose(const Sophus::SE3& pose);
	int getId();
	void setId(int id);
	void setFixed();
	bool isFixed();
	void addDeltaPose(const Eigen::Matrix<double, 6, 1>& delta_pose);
	void addDeltaPose(const Sophus::SE3& delta_pose);
	int state_index_;
private:
	Sophus::SE3 pose_;
	int id_;
	bool fixed_;
}; // class CameraPose
2.3 CostFunction类
用来存储cost function,计算cost, 计算雅克比,计算Huber weight等作用。总之,跟cost function相关的操作都放在了这里。
class CostFunction{
public:
	CostFunction(MapPoint* map_point, Camera* camera,
				 double fx, double fy, double cx, double cy, const Eigen::Vector2d& ob_z);
	void setHuberParameter(double b = 1.0);
	void setCovariance(const Eigen::Matrix2d& cov);
	void computeInterVars(Eigen::Vector2d& e, Eigen::Matrix2d& weighted_info, double& weighted_e2);
	void computeJT(Eigen::Matrix<double, 2, 6>& JT);
	void computeJX(Eigen::Matrix<double, 2, 3>& JX);
	MapPoint* map_point_;
	Camera* camera_;
private:
	double fx_, fy_, cx_, cy_;
	Eigen::Vector2d ob_z_;
	Eigen::Matrix2d info_matrix_;
	double huber_b_;
}; // class CostFunction
2.4 BundleAdjustment类
整个BA问题的类。利用map结构存储地图点和相机,主要是为了方便快速查找。利用set结构存储cost function。在这个类里面,将所有cost function的雅克比、信息矩阵整合成大的雅克比、信息矩阵、Hassian矩阵等。在这里面,我们实现了LM优化算法。
class BundleAdjustment{
public:
	BundleAdjustment();
	~BundleAdjustment(); // free memory.

	void addMapPoint(MapPoint* mpt);
	void addCamera(Camera* cam);
	void addCostFunction(CostFunction* cost_func);
	MapPoint* getMapPoint(int id);
	Camera* getCamera(int id);
	void setConvergenceCondition(int max_iters, double min_delta, double min_error);
	void setVerbose(bool flag);
	void optimize();

private:
	void optimizationInit();    // init for the optimization.
	void computeStateIndexes(); // compute index for every state.
	void computeHAndbAndError();
	void solveNormalEquation();
	void inverseM(const Eigen::MatrixXd& M, Eigen::MatrixXd& M_inv);
	void updateStates();
	void recoverStates();

	std::map<int, MapPoint*> mappoints_; // all mappoints
	std::map<int, Camera*> cameras_; // all cameras.
	std::set<CostFunction*> cost_functions_; // all cost functions.

	Eigen::MatrixXd J_; // Jocabian matrix.
	Eigen::MatrixXd JTinfo_;
	Eigen::MatrixXd H_; // Hassian matrix.
	Eigen::MatrixXd r_; // residual vector.
	Eigen::MatrixXd b_;
	Eigen::MatrixXd info_matrix_; // information matrix.
	Eigen::MatrixXd Delta_X_;     // Delta_X_
	Eigen::MatrixXd I_;

	int n_cam_state_; // number of cameras in the state vector.
	int n_mpt_state_; // number of map points in the state vector.

	/* Convergence condition */
	int max_iters_;
	double min_delta_;
	double min_error_;
	double sum_error2_;
	double last_sum_error2_;

	bool verbose_;
}; // BundleAdjustment
2.5 BA问题的构建
这个过程跟g2o几乎一样。
step 1. 构造地图点、相机,加入到BundleAdjustment类。 step 2. 构造cost function,加入到BundleAdjustment类。 step 3. 开始迭代优化 step 4. 根据id将结果取出
BundleAdjustment ba_mba;
	ba_mba.setConvergenceCondition(20, 1e-5, 1e-10);
	ba_mba.setVerbose(true);

	// add mappoints
	for(size_t i = 0; i < noise_mappoints.size(); i ++)
	{
		const Eigen::Vector3d& npt = noise_mappoints.at(i);
		MapPoint* mpt = new MapPoint(npt, i);
		mpt->setFixed(); // fixed all mappoints.
		ba_mba.addMapPoint(mpt);
	} // add mappoints

	// add cameras.
	for(size_t i = 0; i < noise_cameras.size(); i ++)
	{
		const Sophus::SE3& ncam = noise_cameras.at(i);
		Camera* cam = new Camera(ncam, i);
		ba_mba.addCamera(cam);
	} // add cameras.

	// add observations
	for(size_t i = 0; i < noise_observations.size(); i ++)
	{
		const Observation& ob = noise_observations.at(i);
		MapPoint* mpt = ba_mba.getMapPoint(ob.mpt_id_);
		Camera* cam = ba_mba.getCamera(ob.cam_id_);
		CostFunction* cost_func = new CostFunction(mpt, cam, fx, fy, cx, cy, ob.ob_);
		ba_mba.addCostFunction(cost_func);
	} // add observations.

	// Optimize
	ba_mba.optimize();

	// Compute pose Error
	double sum_rot_error = 0.0;
	double sum_trans_error = 0.0;
	for(size_t i = 0; i < cameras.size(); i ++)
	{
		Camera* cam = ba_mba.getCamera(i);
		const Sophus::SE3& opt_pose = cam->getPose();
		const Sophus::SE3& org_pose = cameras.at(i);
		Sophus::SE3 pose_err = opt_pose * org_pose.inverse();
		sum_rot_error += pose_err.so3().log().norm();
		sum_trans_error += pose_err.translation().norm();
	}
	std::cout << "Mean rot error: " << sum_rot_error / (double)(cameras.size())
	<< "\tMean trans error: " <<  sum_trans_error / (double)(cameras.size()) << std::endl;
3. 实验
为了能够与真值对比,我采用了仿真实验。就是人为的仿真出m个相机,n个地图点和一些观测。然后给数据加一些噪声,测试算法的有效性。仿真实验有明确的ground truth,调试程序非常好用。下面给出一组数据的结果。
相机数量:6 地图点数量:275 观测数量:1650
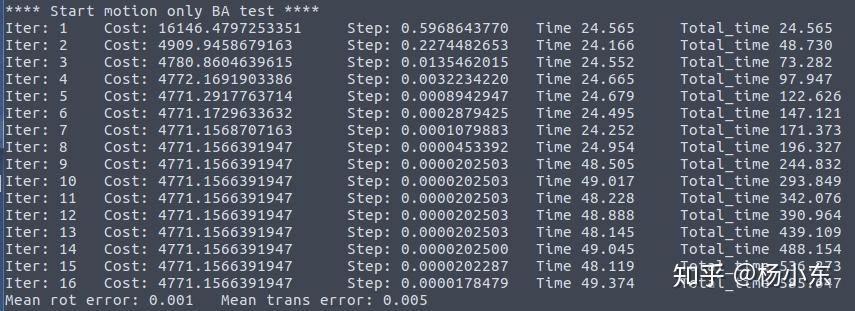
3.1 motion only BA实验(固定地图点,只优化位姿)
首先,我们可以不添加任何噪声进行实验,可以发现优化后的结果与真值完全一样。
然后,添加如下所示的噪声,进行测试
mpt_noise = 0.01; // m
cam_trans_noise = 0.1; // m
cam_rot_noise = 0.1; // rad
ob_noise = 1.0; // pixel
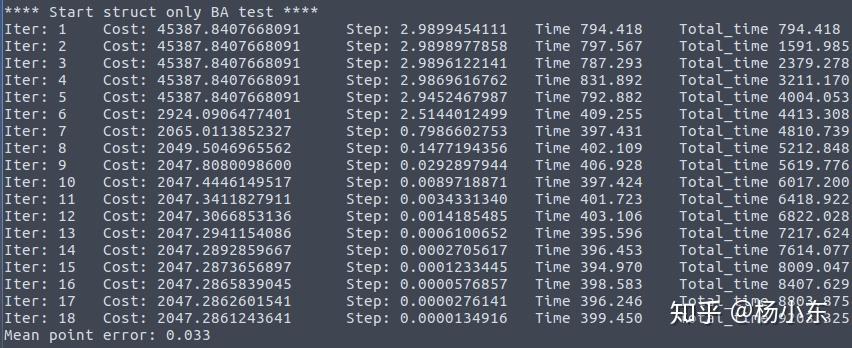
3.2 struct only BA实验(固定相机,只优化地图点)
添加如下所示的噪声,进行测试
mpt_noise = 0.1;
cam_trans_noise = 0.0;
cam_rot_noise = 0.00;
ob_noise = 1.0;
3.3 Full BA实验(只固定第一个相机,优化其余相机和地图点)
添加如下所示的噪声,进行测试
mpt_noise = 0.05;
cam_trans_noise = 0.1;
cam_rot_noise = 0.1;
ob_noise = 1.0;
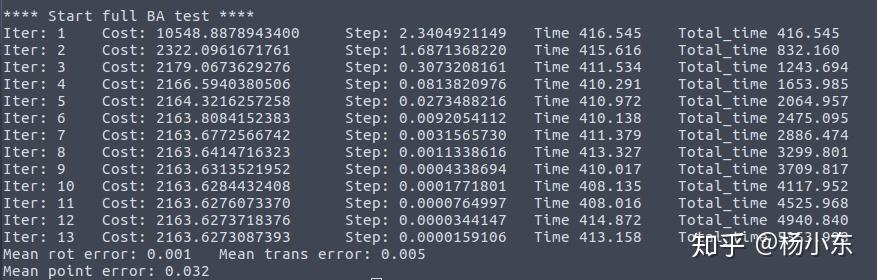
实测发现,算法可以很好的收敛。
相机位姿的估计精度会比地图点的精度更高,因为一个相机可以看到几百个地图点,而一个地图点只能被几个相机看到;相机的约束方程数量远大于地图点的约束方程数量。
还发现,计算速度很慢,主要的原因在于
- 内存频繁拷贝 2. 增量方程求解速度很慢 3. 没有利用稀疏矩阵的性质 4. Eigen的特性不熟悉 …
总之,还有一大堆问题需要解决。这只是一个很基础的版本。以后有时间再搞吧。
参考资料
[1] Triggs B . Bundle Adjustment - A Modern Synthesis[M]// Vision Algorithms: Theory and Practice. Springer Berlin Heidelberg, 1999.
[2] 视觉SLAM十四讲
[3] Methods for Non-Linear Least Squares Problems