NOTE / 2021/12/4
[SINS] 高精度捷联惯导初始对准
SLAM技术笔记SLAMVIO传感器融合
最近了解了一些高精捷联惯导的知识,在此做一些总结。 因为自己刚接触这个领域,可能会有不少差错,欢迎指正。
高精陀螺可以敏感到地球自转速度[ ∼15∘/h ],而加计可以测量地球重力。因此,在静止条件下,高精IMU不需要外部辅助,就可以完全确定自身姿态,实现初始对准。
静基座粗对准
当地当导航系[ENU系]下,地球的重力为
gn=00−g
地球自转角速度为:
ωien=0ωiecosLωiesinL
式中, ωie 为地球自转角速率,约为 15.041067∘/h 。 L 为地理纬度。
下面列出惯导角速度测量关系和比力方程:
Cbnωibb=ωibn=ωien+ωenn+ωnbnvn˙=Cbnfsfb−2(ωien+ωenn)×vn+gn
静基座条件下,加速度、速度近似为0, ωien+ωenn 非常小,做了若干近似后,可得:
C∼bnω∼ibb=ωienC∼bnf∼sfb=−gn
联立这两个方程,可以解得姿态矩阵:
C^bn=−(f~sfb×ω~ibb)T/∣f~sfb×ω~ibb∣(f~sfb×ω~ibb×f~sfb)T/∣f~sfb×ω~ibb×f~sfb∣(f~sfb)T/∣f~sfb∣
可以看出,姿态矩阵实际上并不存在地理位置项。
实验测试
严恭敏老师开源了一套高精度组合惯导算法。他的网站上提供了一些高精度惯导数据,我们就用上面的一组数据进行试验。
一组光纤惯组SPANISA跑车测试-高精度捷联惯导算法
这组数据是用的是novatel 100C光纤惯组采集,开始和结尾的时候各有一段静止的数据,并且这组数据还提供了IE后解算结果,可以作为我们真值,来看一下静态对准的精度。
开始位置
yaw [degree]
pitch [degree]
roll [degree]
IE解算真值
116.4122
1.1547
-0.6703
静基座粗对准
116.9759
1.2903
-0.5747
误差
0.5637
0.1355
0.0955
结束位置
yaw [degree]
pitch [degree]
roll [degree]
IE解算真值
-66.1869
1.2109
-0.0910
静基座粗对准
-67.5176
1.3439
-0.0046
误差
-1.3307
0.1330
0.0864
可以看到roll,pitch的静态对追的精度还是非常高的,yaw角度相对较低一些。
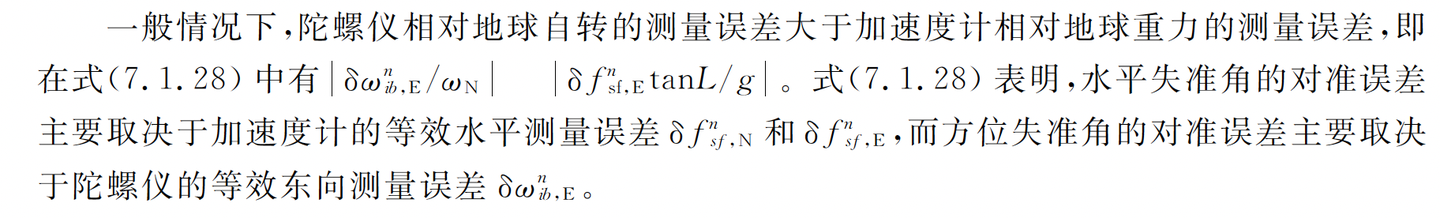
关于静基座的对准误差主要受那些因素影响,可以参考[1],这里把结论直接贴出来。
源码请见
https://github.com/ydsf16/TinyGrapeKit/tree/master/app/SINS
