
NOTE / 2026/7/2
[Phone AI] 手机变数据采集器
最近做了一个 iPhone 多传感器数据记录工具:Sensor Recorder Pro。目标是把手机变成一个低成本的真实世界数据采集器。
当前支持 iPhone(iOS),可以同步记录两路相机视频、音频、IMU、Motion、GNSS 等多源数据,并导出为规范的数据文件。
这篇文章主要聊三个问题:
- 为什么手机值得被当成一个数据采集平台?
- 为什么具身智能、Physical AI、机器人、XR 和科学实验都需要多传感器数据?
- Sensor Recorder Pro 目前做了什么,后续还想做什么?
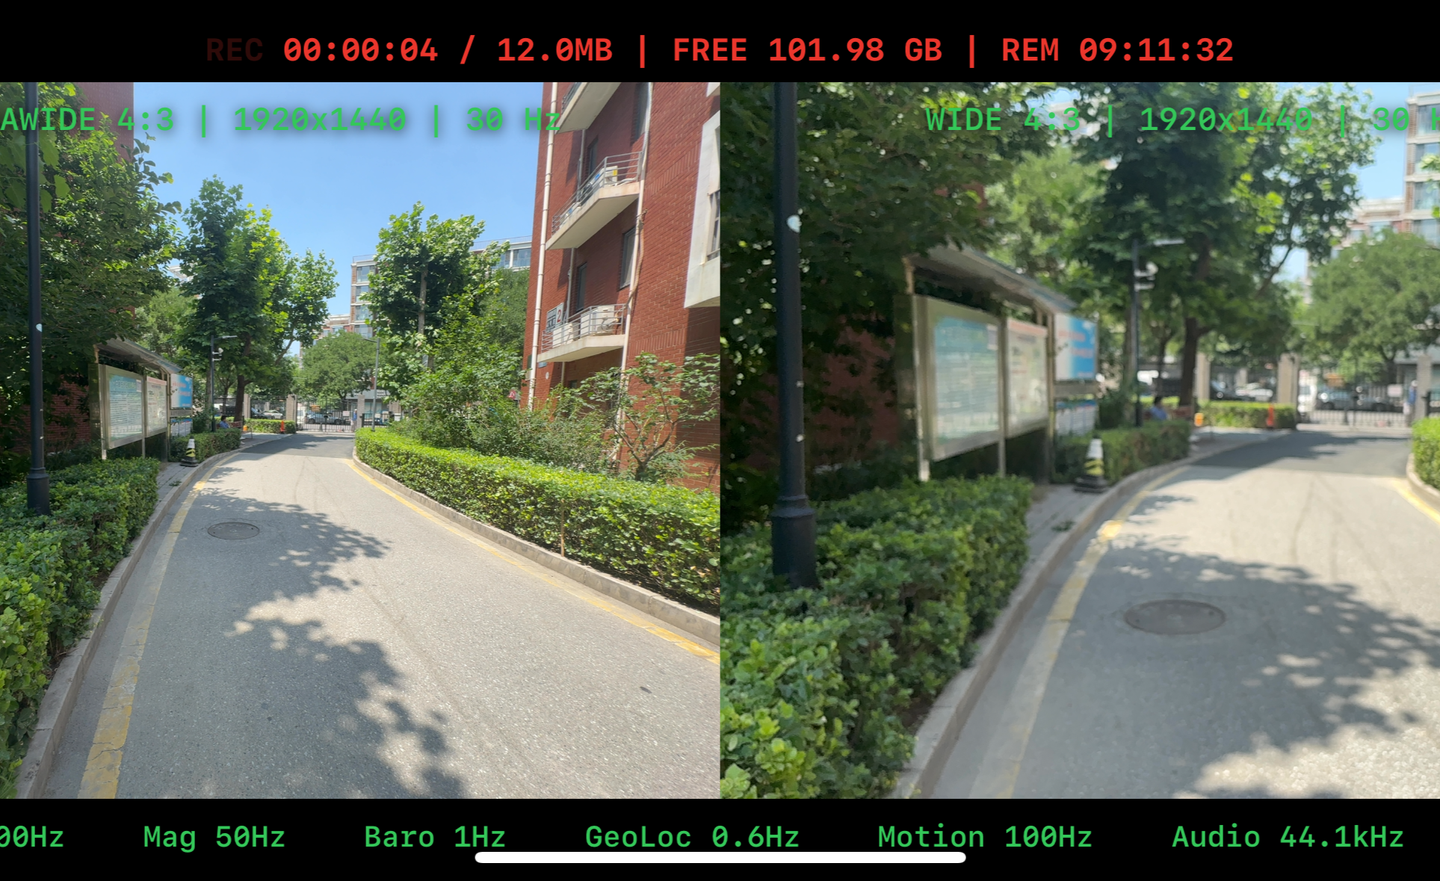
App 名称:Sensor Recorder Pro
GitHub 开源代码:ydsf16/ios_sensor_recorder
手机:被低估的真实世界数据入口
手机本身就是一个高度集成的多传感器计算平台。它通常包含相机、麦克风、IMU、GNSS、磁力计、气压计;部分高端设备还提供 LiDAR 或深度信息。同时,手机具备边缘计算能力、成熟的权限管理、存储和网络能力。
这意味着我们可以直接利用现成设备采集真实世界数据,减少专用硬件开发和维护成本,让更多低成本实验成为可能。
相比于从零开始设计、开模和调试一套专用硬件采集设备,直接利用手机可以快速部署,使用门槛低,且传感器与端侧算力还在持续增强。在很多真实世界的数据采集任务中,我们不一定需要先造硬件,把手机里的传感器和算力利用起来,就能以较低成本完成第一轮实验闭环。
Sensor Recorder Pro 就是基于这个想法迈出的第一步:先从 iPhone 平台开始,把手机变成一个开箱即用、数据可导出、实验可复现的多传感器数据采集器。
为什么需要多传感器数据?
大模型的发展依赖数据规模,也依赖数据形态。具身智能、Physical AI、机器人和 XR 系统面对的是持续变化的真实世界,单一模态很难完整描述一个场景。视频、音频、位置、运动状态和惯性数据需要在统一时间轴上协同记录,才能支持后续的感知、定位、建图、控制和训练。
具身智能与 Physical AI
具身智能需要从物理环境中获得连续的视觉、动作和状态信息。手机可以作为轻量的数据采集端,为动作理解、环境感知和多模态模型提供真实样本。
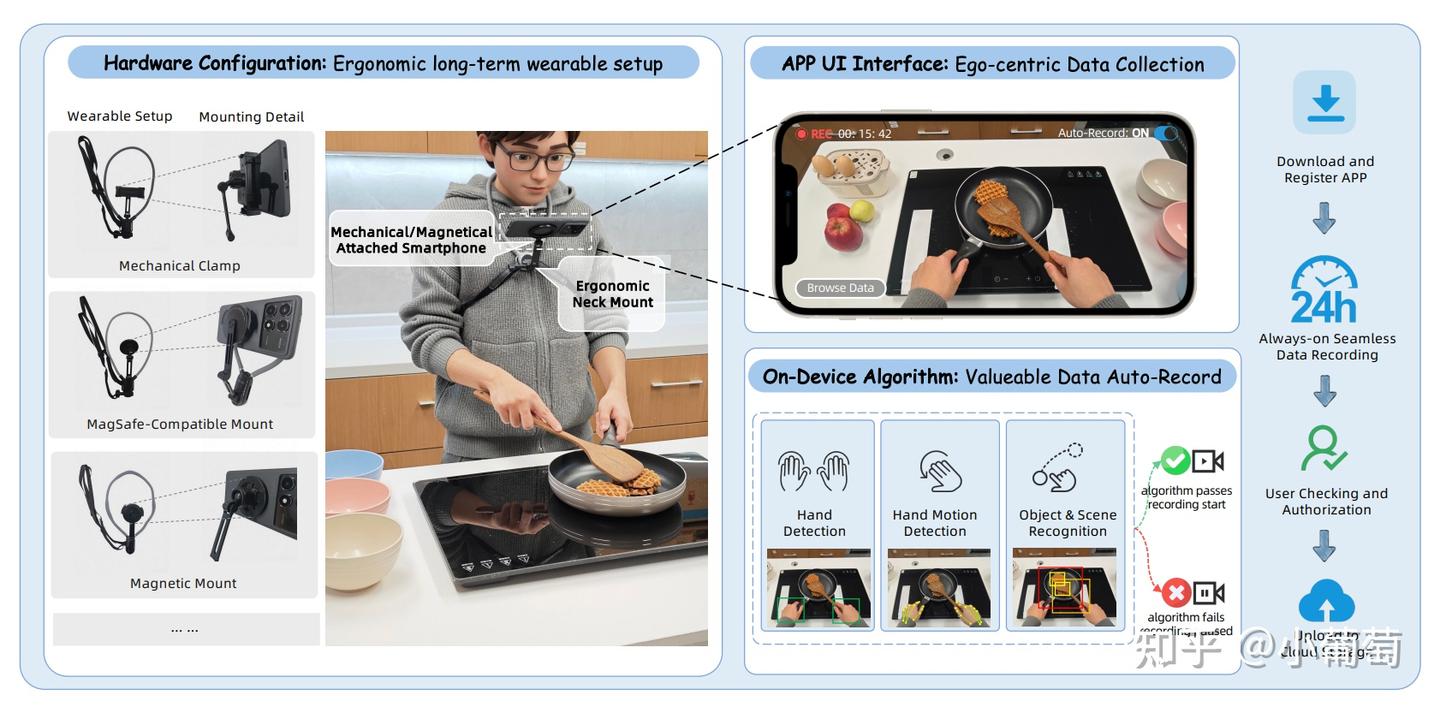
在第一人称视角(Ego-centric AI)数据方向上,许多研究会通过挂脖或头部支架将手机作为采集终端,记录人类日常行为,再在云端进行数据清洗和基础物理模型训练。Sensor Recorder Pro 希望补上其中一块:方便地采集多传感器原始数据,为后续算法提供数据基础。
机器人
机器人系统需要视觉、惯性、位置和运动信息之间的时间关系。高质量的同步数据可以用于 VIO、SLAM、运动分析、传感器标定和算法验证。
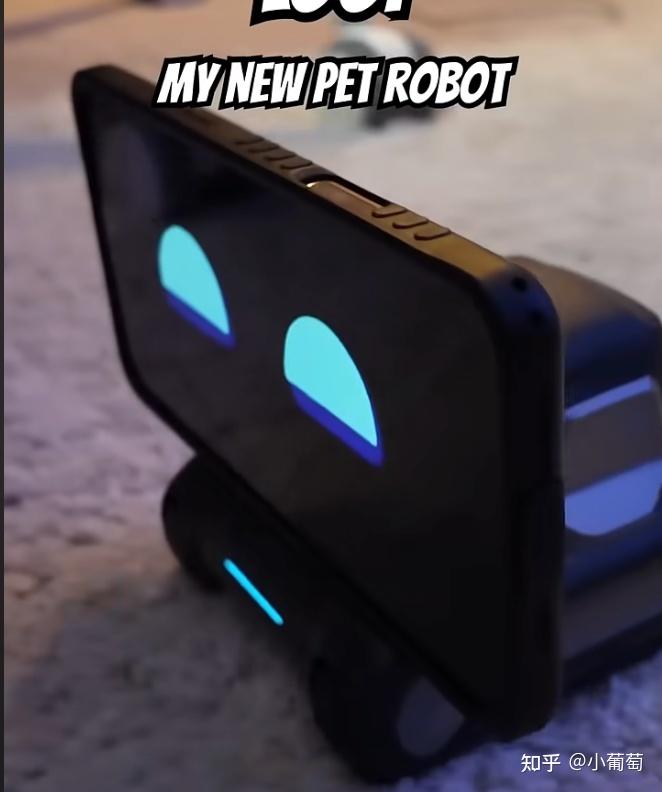
手机也可以直接固连在低成本移动机器人本体上,例如四足机器人、轮式底盘或无人机,同时作为传感器源与临时计算平台,以较低成本快速验证原型。
XR / AR / VR
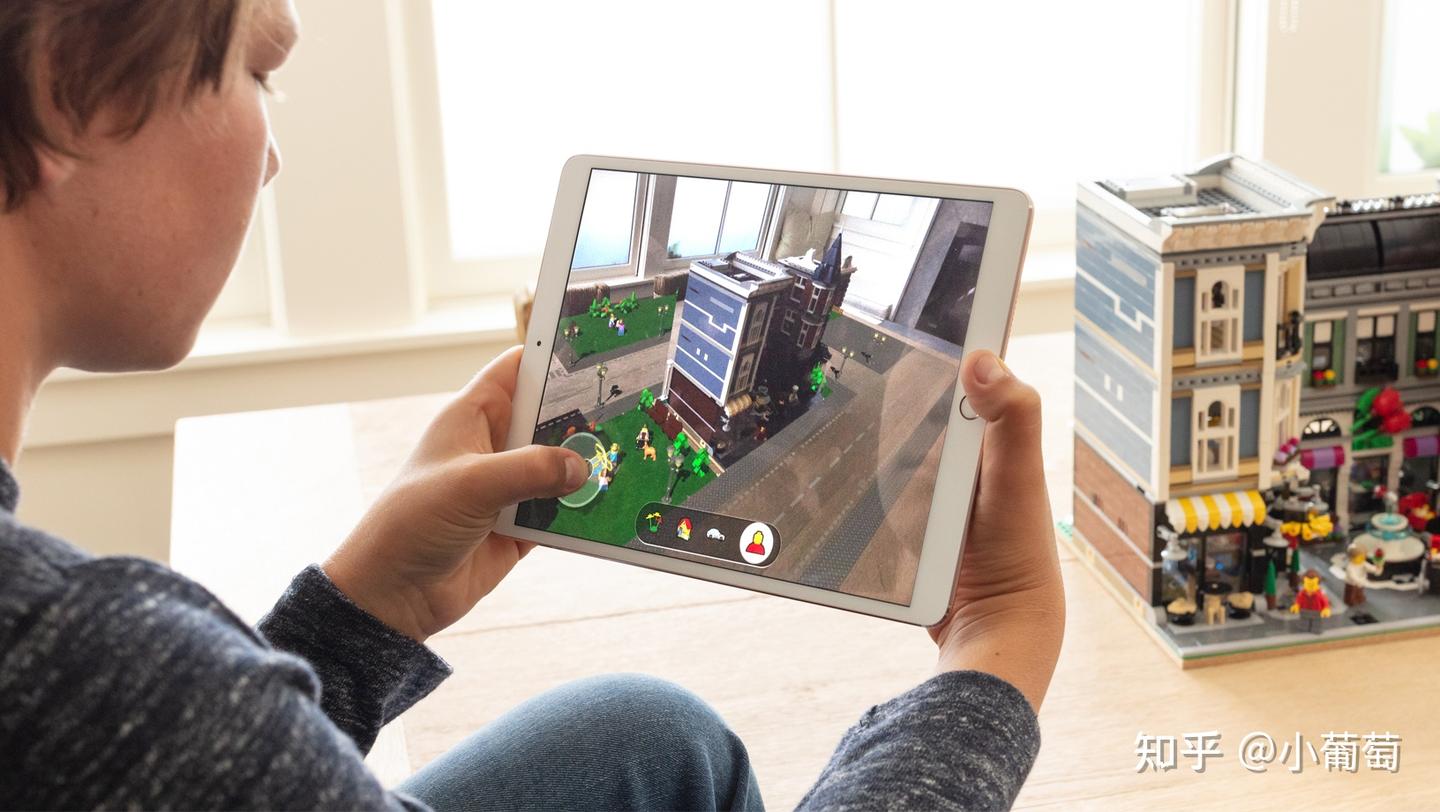
XR 设备需要理解用户的头部和身体运动,也需要理解周围的空间。相机、IMU、Motion 和 GNSS 等数据可以帮助研究空间定位、姿态估计和交互体验。
Sensor Recorder Pro 当前更关注底层原始数据的记录。相比高度封装的空间框架输出,原始数据更适合验证自定义的空间计算、场景重建和传感器融合方法。
AI 眼镜与 Always-on Agent
AI 眼镜和持续运行的智能体需要长期观察环境、理解用户行为。低成本、可移动的手机数据采集方案可以先用于原型验证和数据闭环。
例如将手机固定在胸前,通过间歇式、占空比约 10% 的采集策略,连续记录低功耗音频和 GPS,并在固定间隔唤醒相机录制短视频,可以模拟 Always-on 硬件的数据形态,用于探索 Life-Long Agent 系统。
科学实验与教育
手机传感器适合用于物理实验、运动研究和课堂演示。统一导出的数据文件也方便复现实验过程、共享数据和比较结果。
Sensor Recorder Pro 是什么?
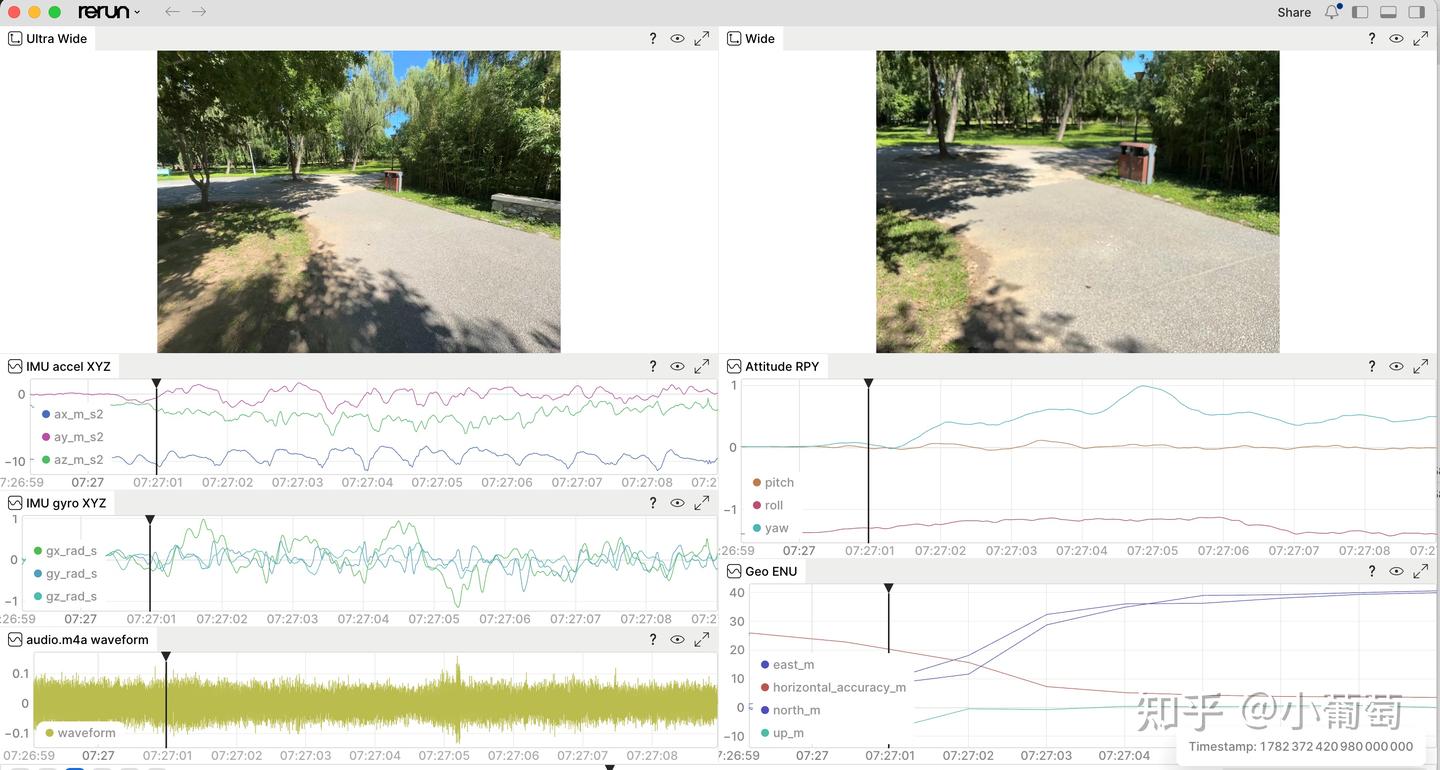
Sensor Recorder Pro 是一个面向算法和实验的数据采集工具,当前以 iPhone 为主要平台。它可以同步记录多种传感器数据,并将一次记录导出成结构清晰、便于复用的文件。
核心能力包括:
- 多相机视频:支持两路后置相机,可配置相机、分辨率、帧率、最大曝光、自动或固定对焦,适合 VIO、SLAM 和运动分析。
- 音频采集:记录与其他传感器对应的音频数据。
- IMU 数据:记录加速度计和陀螺仪数据。
- Device Motion:记录设备姿态、旋转、重力和用户加速度等数据。
- GNSS / 地理位置:记录位置、速度、航向和精度等轨迹信息。
- 多源时间戳:同时提供单调递增的机器时间和 UTC 时间,便于跨传感器对齐。
- 开放源代码:项目源码已公开,方便研究和二次开发。
产品的核心目标,是让真实世界的多模态传感器数据更容易采集、导出和使用。
数据格式与使用方式
每次记录会保存为一个独立的 session 文件夹,包含通用媒体文件和 CSV 数据文件:
SR_yyyy-MM-dd_HH-mm-ss/
├── meta.json
├── wide.mp4
├── wide_info.csv
├── ultrawide.mp4
├── ultra_info.csv
├── audio.m4a
├── audio_info.csv
├── accelerometer.csv
├── gyroscope.csv
├── imu.csv
├── device_motion.csv
├── magnetometer.csv
├── barometer.csv
└── geo_location.csv
主要字段如下:
wide_info.csv/ultra_info.csv:包含sensor_sec、utc_sec、曝光、ISO、分辨率和相机内参等信息。audio_info.csv:包含sensor_sec、utc_sec、时长、采样率和声道数。accelerometer.csv:包含sensor_sec、utc_sec、ax、ay、az。gyroscope.csv:包含sensor_sec、utc_sec、gx、gy、gz。imu.csv:包含对齐后的陀螺仪、加速度计和时间戳。device_motion.csv:包含四元数、roll / pitch / yaw、重力和用户加速度。magnetometer.csv:包含sensor_sec、utc_sec、mx、my、mz。barometer.csv:包含时间戳、气压和相对高度。geo_location.csv:包含时间戳、纬度、经度、高度、速度、航向和定位精度。
开放数据
我也在使用自己的手机采集数据。如果这些数据对你的研究或实验有帮助,欢迎下载、分析和提出问题,也欢迎基于它做一些有趣的尝试。
示例数据:inv0
Sensor Recorder Pro 可在 App Store 获取,项目源码见 GitHub。
后续计划
- 增加更多传感器支持,例如前置相机、LiDAR 和更多后置相机。
- 完善离线处理工具链,例如将分散的数据文件打包为
.mcap或.rrd。 - 继续探索基础模型训练、终身智能、具身智能、机器人和 XR 等方向的应用。
总结
手机可以成为进入物理世界的一种低成本、分布式入口。先把稳定、可复现的数据采集做好,再让 AI 更好地理解物理世界。
欢迎体验、拍砖、Star!